




Otonom navigasyon ve sürü İHA'lar kentte: NIKE-ROBComm İHA'ları ve kara robotlarını ağa bağlıyor
NIKE-ROBComm araştırma projesi, kentsel ortamlarda İHA ve robot sürüleri için dayanıklı, otonom haberleşme ve navigasyon geliştirmeyi amaçladı. Proje yöneticisi Christian Raffelsberger hedefleri, zorlukları ve olası askeri uygulamaları anlatıyor.
Röportajın Almanca aslından çevrilmiştir:Unmanned Magazine yayın ekibi tarafından kontrol edilmiştir.
Kentsel ortamlarda İHA sürüleri ve robot sürüleri için dayanıklı ve otonom haberleşme ve otonom navigasyon geliştirmek – NIKE-ROBComm araştırma projesinin hedefi buydu. İki yılı aşkın araştırma artık tehlikeli bölgelerin keşfedilmesine ve bir operasyon tablosunun daha hızlı elde edilmesine yardımcı olan ilk sonuçları ortaya koydu. Proje yöneticisi Christian Raffelsberger'e projenin hedeflerini ve zorluklarını, askeri uygulamaların da ne ölçüde düşünülebilir olduğunu sorduk.
Sayın Raffelsberger, NIKE-ROBComm projesinin esasen neyle ilgili olduğunu bize anlatır mısınız?
Projede, İHA'lar ve kara robotlarından oluşan karma sürülerin karmaşık kentsel afet senaryolarında bile güvenilir biçimde kullanılabilmesi için teknolojik temelleri geliştirdik. Bu tür sistemlerin, erişilmesi zor veya tehlikeli alanların keşfinde ilk müdahale ekiplerini desteklemesi, sensör verileri toplaması ve mümkün olan en kısa sürede kapsamlı bir operasyon tablosu oluşturulmasına yardımcı olması amaçlanıyor. Kapsayıcı hedef, afet durumlarında bilgi toplamanın güvenliğini ve verimliliğini artırmak.
Bu karmaşık görev için nasıl bir yaklaşım seçtiniz?
Hedefe ulaşmak için birbiriyle bağlantılı birkaç bileşen geliştirildi. Birincisi, İHA'lar ile kara robotları arasında sensör verilerinin iletimi için dayanıklı makineden makineye (M2M) haberleşme. Teknolojik temel, 5G veya WiFi gibi haberleşme teknolojileriyle birleştirilen ultra geniş banttır (UWB). Haberleşmenin yanı sıra, küresel navigasyon uydu sistemi (GNSS) sinyali bulunmadığında bile navigasyon da belirleyici. Bu amaçla, karmaşık ve kısmen GNSS'nin engellendiği ortamlarda bile otonom navigasyonu mümkün kılan dayanıklı durum kestirimi yöntemleri üzerinde araştırma yapıldı. İlk müdahale ekiplerinin en önemli bilgileri almasını sağlamak için sensör verilerinin birleştirilmesi ve azaltılması yöntemleri üzerinde de çalışıldı.
Projede hangi somut senaryolarla çalıştınız?
Somut bir kullanım senaryosu, örneğin, insanları ve araçları tespit etmek, tam konumlarını belirlemek ve bu bilgileri bir operasyon tablosu sistemine iletmekti. Böylece yalnızca operasyon bölgesinde ne olduğu değil, tam olarak nerede olduğu da kayda geçirildi.
Ultra geniş bant teknolojisinin (UWB) bu uygulama alanında ne gibi avantajlarını görüyorsunuz – ve sınırları nelerdir?
UWB haberleşme için çok kısa darbeler kullanır; bu da iletim için geniş bir frekans bandının kullanıldığı anlamına gelir. Dar bant teknolojilerinin aksine UWB, bu nedenle frekans karıştırma gibi kasıtlı parazitlere veya diğer teknolojilerle girişime karşı daha az hassastır.

UWB konum belirleme için de kullanılabilir; bu da tam olarak GNSS sinyali olmayan alanlarda faydalıdır. Sınırları ise özellikle binalar, beton veya metal gibi engellerle kısıtlanabilen menzilde yatıyor. Veri hızı da 5G veya WiFi gibi teknolojilere kıyasla daha düşük; bu nedenle yüksek çözünürlüklü videolar veya görüntüler gibi büyük veri hacimleri için yalnızca sınırlı ölçüde kullanılabilir. Ancak UWB'nin bu tür robotik sistemlerde kullanımı henüz görece genç bir araştırma alanı olduğundan, teknik iyileştirmeler ve gerçek kullanım koşullarına daha iyi uyum için daha fazla potansiyel bulunuyor.
NIKE-ROBComm ile nasıl bir çözüm ortaya çıkıyor ve projeyi mevcut diğer yaklaşımlardan ayıran nedir?
Sonuç, bir kavram kanıtı prototipi oldu. NIKE-ROBComm'un özel yaklaşımı, çeşitli teknik ve aynı zamanda organizasyonel zorlukların bütüncül olarak ele alınmasında yatıyor. Buna ilk müdahale ekipleri arasındaki kabulün analiz edilmesi ya da böyle bir sistemin gelecekteki eğitim konseptlerine nasıl dahil edilebileceği sorusu da giriyor.
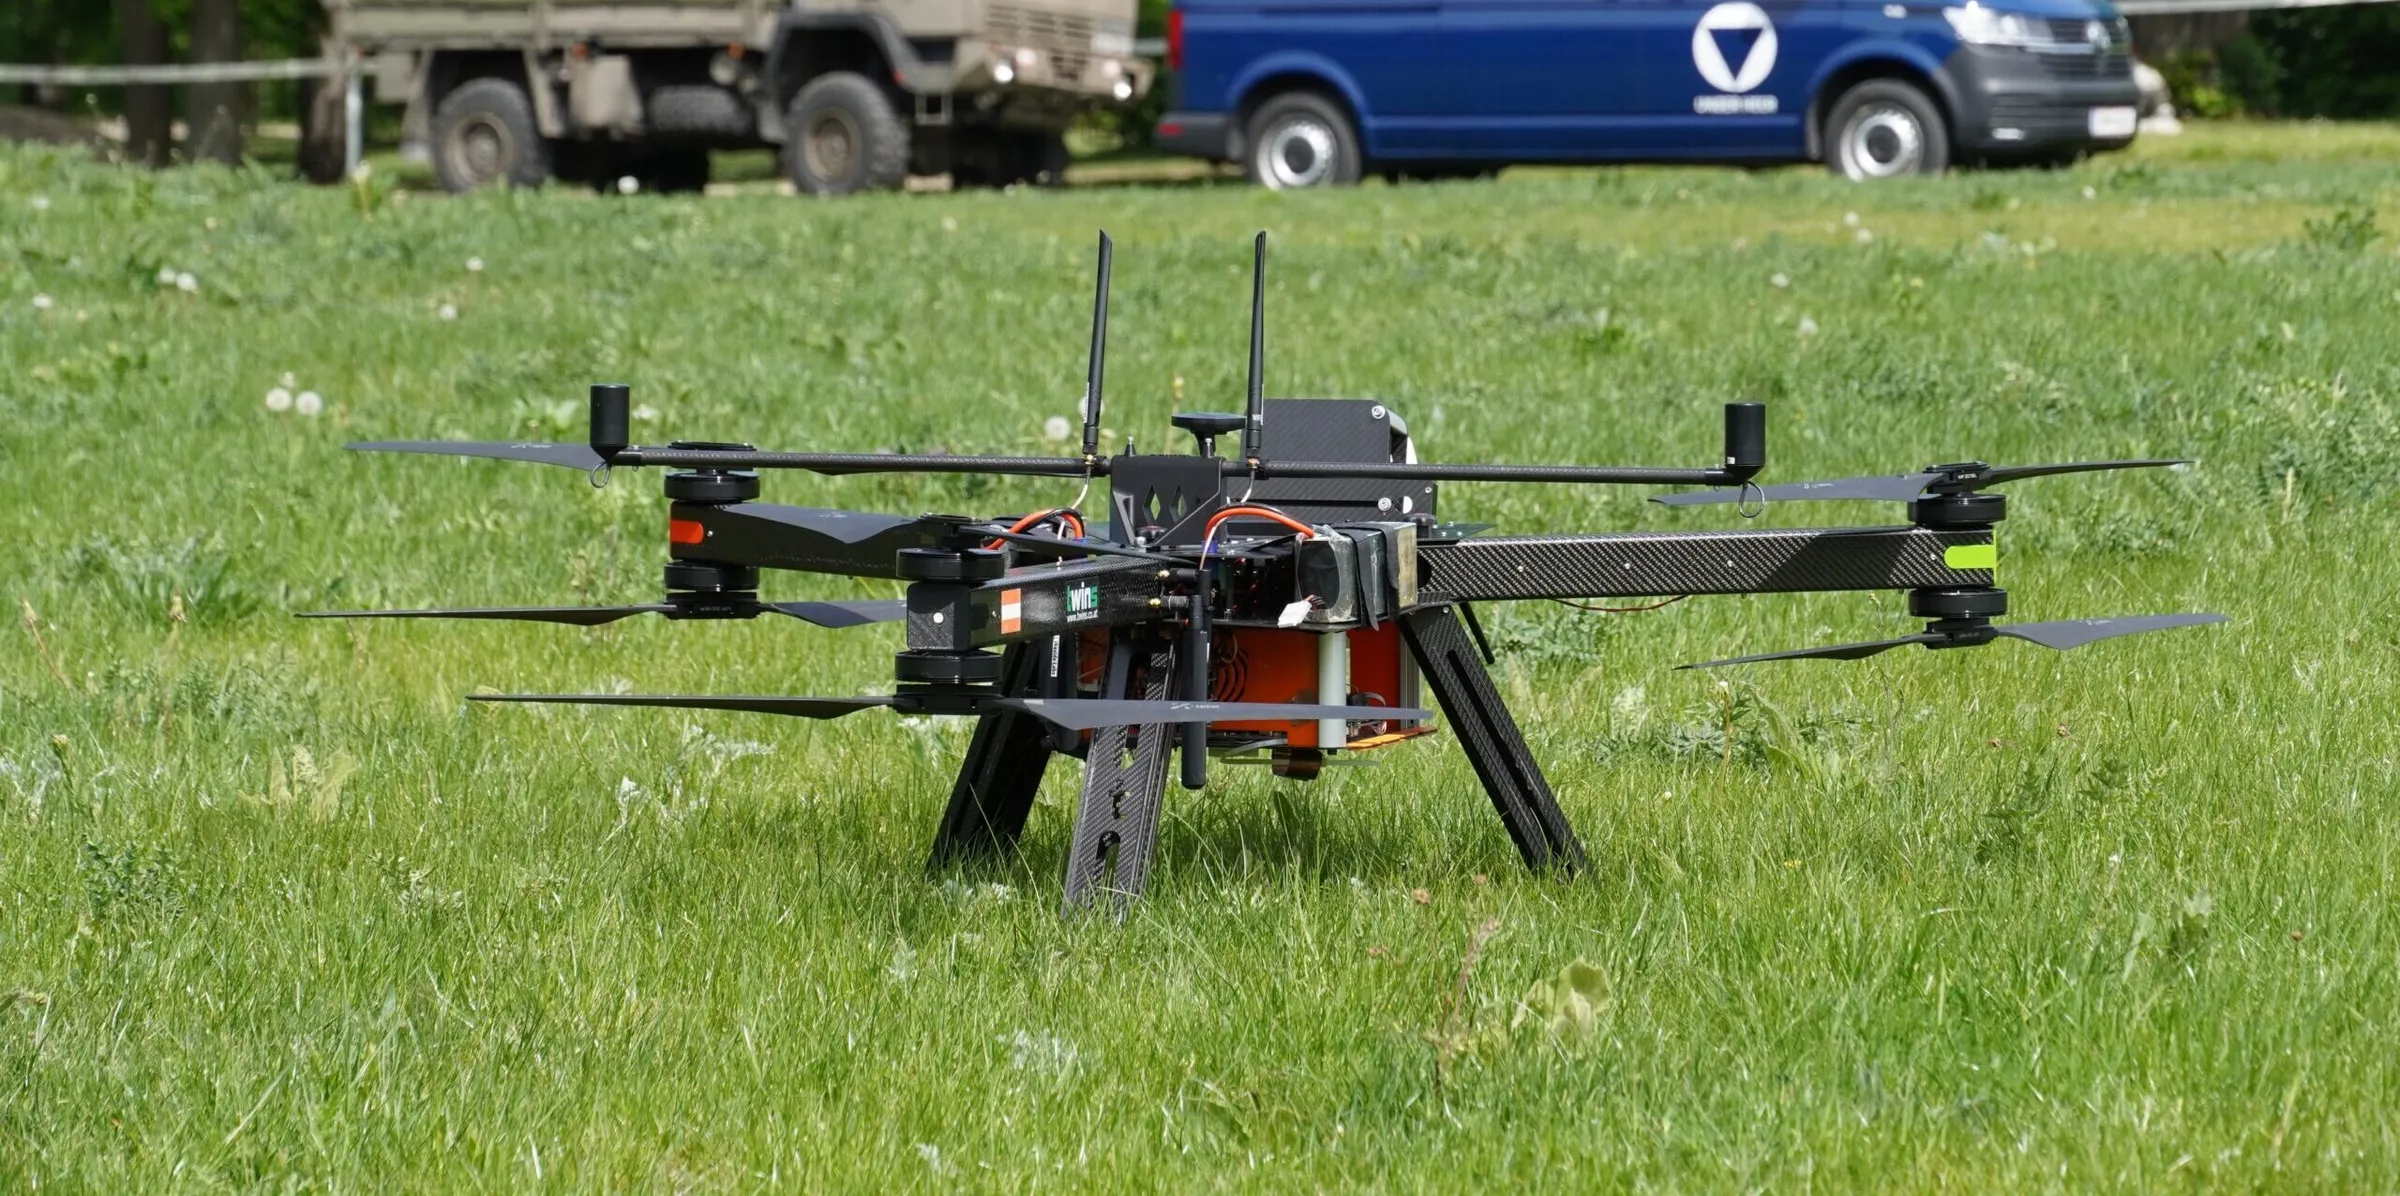
NIKE-ROBComm projesi: uçuş testleri Theresian Askeri Akad... ile iş birliği içinde gerçekleştirildi


Sivil uygulamalarda – ve belki askeri alanda da – ne gibi faydalar görüyorsunuz?
Proje, örneğin afetlerde, büyük olaylarda veya erişilmesi zor kentsel alanlarda sivil acil durum kuruluşlarını desteklemeye odaklanıyor. Geliştirilen teknolojiler, ilk müdahale ekiplerinin tehlikeli bölgeleri keşfetmesine ve bir operasyon tablosunu daha hızlı elde etmesine yardımcı olabilir. Dayanıklı haberleşme ve konum belirleme gibi tek tek teknik bileşenler prensipte askeri uygulamalar için de kullanılabilir.
Yani ordu da projede bir rol oynuyor …
Evet. Wiener Neustadt'taki Theresian Askeri Akademisi (Theresianische Militärakademie, MilAk) son kullanıcı olarak önemli bir ortaktı. Akademi gerçekçi gereksinimler, operasyonel bilgi ve uygulamalı senaryolar sağladı. Ayrıca çalıştaylar, veri toplama amaçlı birkaç uçuş testi ve nihai entegrasyon testleri de orada gerçekleştirildi.
Başka hangi iş birliği ortakları vardı?
Öncelikle: NIKE-ROBComm projesi, Avusturya güvenlik araştırma programı KIRAS kapsamında, Federal Maliye Bakanlığı'nın fonlarıyla Avusturya Araştırma Teşvik Ajansı FFG aracılığıyla finanse edildi. Projeye Lakeside Labs GmbH liderlik etti.
Araştırma ortakları arasında veri füzyonu ve görev yönetimini geliştiren Joanneum Research Digital ile konum belirleme için yeni durum kestiricileri araştıran Klagenfurt Üniversitesi yer aldı. Sanayi ortakları, ultra geniş bant teknolojisinde uzman LoconIQ ve insansız hava sistemleri geliştiren twins GmbH idi. Projenin sosyal bilimler boyutundan Disaster Competence Network Austria sorumluydu.
Proje Haziran 2026 sonuna kadar sürdü. Geriye dönüp bakıldığında: en büyük zorluk neydi?
En büyük zorluk yüksek teknik karmaşıklıktı. Görece kısa proje süresi içinde tek tek bileşenlerin gerçekçi koşullar altında test edilebilecek ölçüde geliştirilmesi ve kısmen entegre edilmesi gerekiyordu. Aynı zamanda birkaç alanda, örneğin yeni durum kestiricileri ve UWB teknolojisinin İHA'lara entegrasyonu konusunda hâlâ temel araştırma gerekiyordu. Ayrıca insanların ve araçların tespiti ve konumlarının belirlenmesine yönelik yapay zeka (YZ) modellerini eğitmek için uygun verilerin özel olarak toplanması ve zahmetli biçimde etiketlenmesi gerekti; çünkü mevcut veri setleri yalnızca sınırlı ölçüde uygundu.
Tüm bu zorlu görevler arasında sizi bu projede ne motive etti?
Beni özellikle, araştırmanın ilk müdahale ekiplerine somut fayda sağlayabilmesi ve aynı zamanda teori ile pratiği yakından bağlaması motive ediyor. Disiplinlerarası bir ekipte çalışmak da özellikle heyecan verici, çünkü farklı teknik ve uygulamaya yönelik bakış açıları bir araya geliyor. Özellikle ortak çalıştaylarda veya gerçekçi ortamlardaki testlerde, simülasyonlarda veya teorik değerlendirmelerde çoğu zaman görünmeyen zorluklar ortaya çıkıyor.
Fotoğraf kaynakları
© Disaster Competence Network Austria · © Lakeside Labs GmbH
Keşfetmeye devam et

Dolanan mühimmat Virtus: 45. Zırhlı Tugay “Litauen”, Stark'ın sistemini “Freedom Shield 2026”da deniyor

İHA istasyonları ile deniz gözetlemesi: Rift, Fransa kıyılarında testlere başlıyor

Deniz dronları Baltık'ta: İsveç, Saildrone'dan hizmet olarak gözetleme satın alıyor

İnsansız deniz araçları: Eviden, elektromanyetik navigasyon sensörü SMX'i tanıttı
