





NIKE-ROBComm: Drohnen-Schwärme im urbanen Einsatz vernetzen
Eine robuste und autonome Kommunikation und Navigation von Drohnen- und Roboterschwärmen im urbanen Umfeld zu entwickeln, das war das Ziel im Forschungsprojekt NIKE-ROBComm. Mehr als zwei Jahre Forschung brachten nun erste Ergebnisse ein, die dabei helfen, Gefahrenbereiche zu erkunden und schneller ein Lagebild zu erhalten. Wir befragten Projektleiter Christian Raffelsberger über Ziele und Herausforderungen des Projekts und darüber, inwieweit auch militärische Anwendungen denkbar sind.
Herr Raffelsberger, bitte schildern Sie uns, worum es im Projekt NIKE-ROBComm im Kern geht.
Im Projekt entwickelten wir technologische Grundlagen dafür, dass gemischte Schwärme aus Drohnen und Bodenrobotern auch in komplexen urbanen Katastrophenszenarien zuverlässig eingesetzt werden können. Solche Systeme sollen Einsatzkräfte bei der Erkundung schwer zugänglicher oder gefährlicher Bereiche unterstützen, Sensordaten sammeln und dabei helfen, möglichst rasch ein umfassendes Lagebild zu erstellen. Das übergeordnete Ziel besteht darin, die Sicherheit und Effizienz der Informationsgewinnung in Katastrophenlagen zu erhöhen.
Welchen Lösungsansatz haben Sie für diese komplexe Aufgabe gewählt?
Um das Ziel zu erreichen, wurden mehrere miteinander verbundene Komponenten entwickelt. Zunächst eine robuste Maschine-zu-Maschine (M2M) Kommunikation zur Übertragung von Sensordaten zwischen Drohnen und Bodenrobotern. Die technologische Basis bildet dabei Ultra-Wideband (UWB), das mit Kommunikationstechnologien wie 5G oder WiFi kombiniert wird. Neben der Kommunikation ist auch die Navigation entscheidend, auch wenn kein GNSS-Signal verfügbar ist. Hierfür wurde an Methoden für eine robuste Zustandsschätzung geforscht, die eine autonome Navigation auch in komplexen, teilweise GNSS-losen Umgebungen ermöglicht. Damit die Einsatzkräfte die wichtigsten Informationen erhalten, wurde auch an Verfahren zur Fusion und Reduktion von Sensordaten gearbeitet.
Mit welchen konkreten Szenarien haben Sie im Projekt gearbeitet?
Ein konkreter Anwendungsfall war beispielsweise die Erkennung von Personen und Fahrzeugen, die Bestimmung ihrer genauen Position sowie die Übermittlung dieser Informationen an ein Lagebildsystem. Dadurch wurde nicht nur erfasst, was sich im Einsatzgebiet befindet, sondern auch, wo genau es sich befindet.
Welche Vorteile sehen Sie in der Ultra-Wideband-Technologie (UWB) in diesem Anwendungsbereich – und welche Grenzen gibt es?
UWB nutzt sehr kurze Pulse zur Kommunikation, wodurch ein großes Frequenzband bei der Übertragung genutzt wird. Im Gegensatz zu schmalbandingen Technologien ist UWB damit weniger anfällig für bewusste Störungen wie Frequenz-Jamming, oder Interferenzen mit anderen Technologien.

UWB kann auch für die Lokalisierung eingesetzt werden, was gerade in Bereichen ohne GNSS-Signale nützlich ist. Die Grenzen liegen vor allem in der Reichweite, die durch Hindernisse wie Gebäude, Beton oder Metall eingeschränkt werden kann. Auch ist die Datenrate im Vergleich zu Technologien wie 5G oder WiFi niedriger, also für große Datenmengen wie hochauflösende Videos oder Bilder nur eingeschränkt einsetzbar. Da der Einsatz von UWB in solchen Robotersystemen noch ein vergleichsweise junges Forschungsfeld ist, besteht jedoch noch weiteres Potenzial für technische Verbesserungen und eine bessere Anpassung an reale Einsatzbedingungen.
Welche Lösung wird mit NIKE-ROBComm geschaffen und was unterscheidet das Projekt von anderen bestehenden Ansätzen?
Als Ergebnis entstand ein Proof-Of-Concept Prototyp. Der besondere Ansatz von NIKE-ROBComm liegt in der ganzheitlichen Betrachtung der verschiedenen technischen, aber auch organisatorischen Herausforderungen. Dazu gehört auch die Analyse der Akzeptanz bei Einsatzkräften, oder die Frage, wie sich so ein System in zukünftige Schulungskonzepte einbringen lässt.
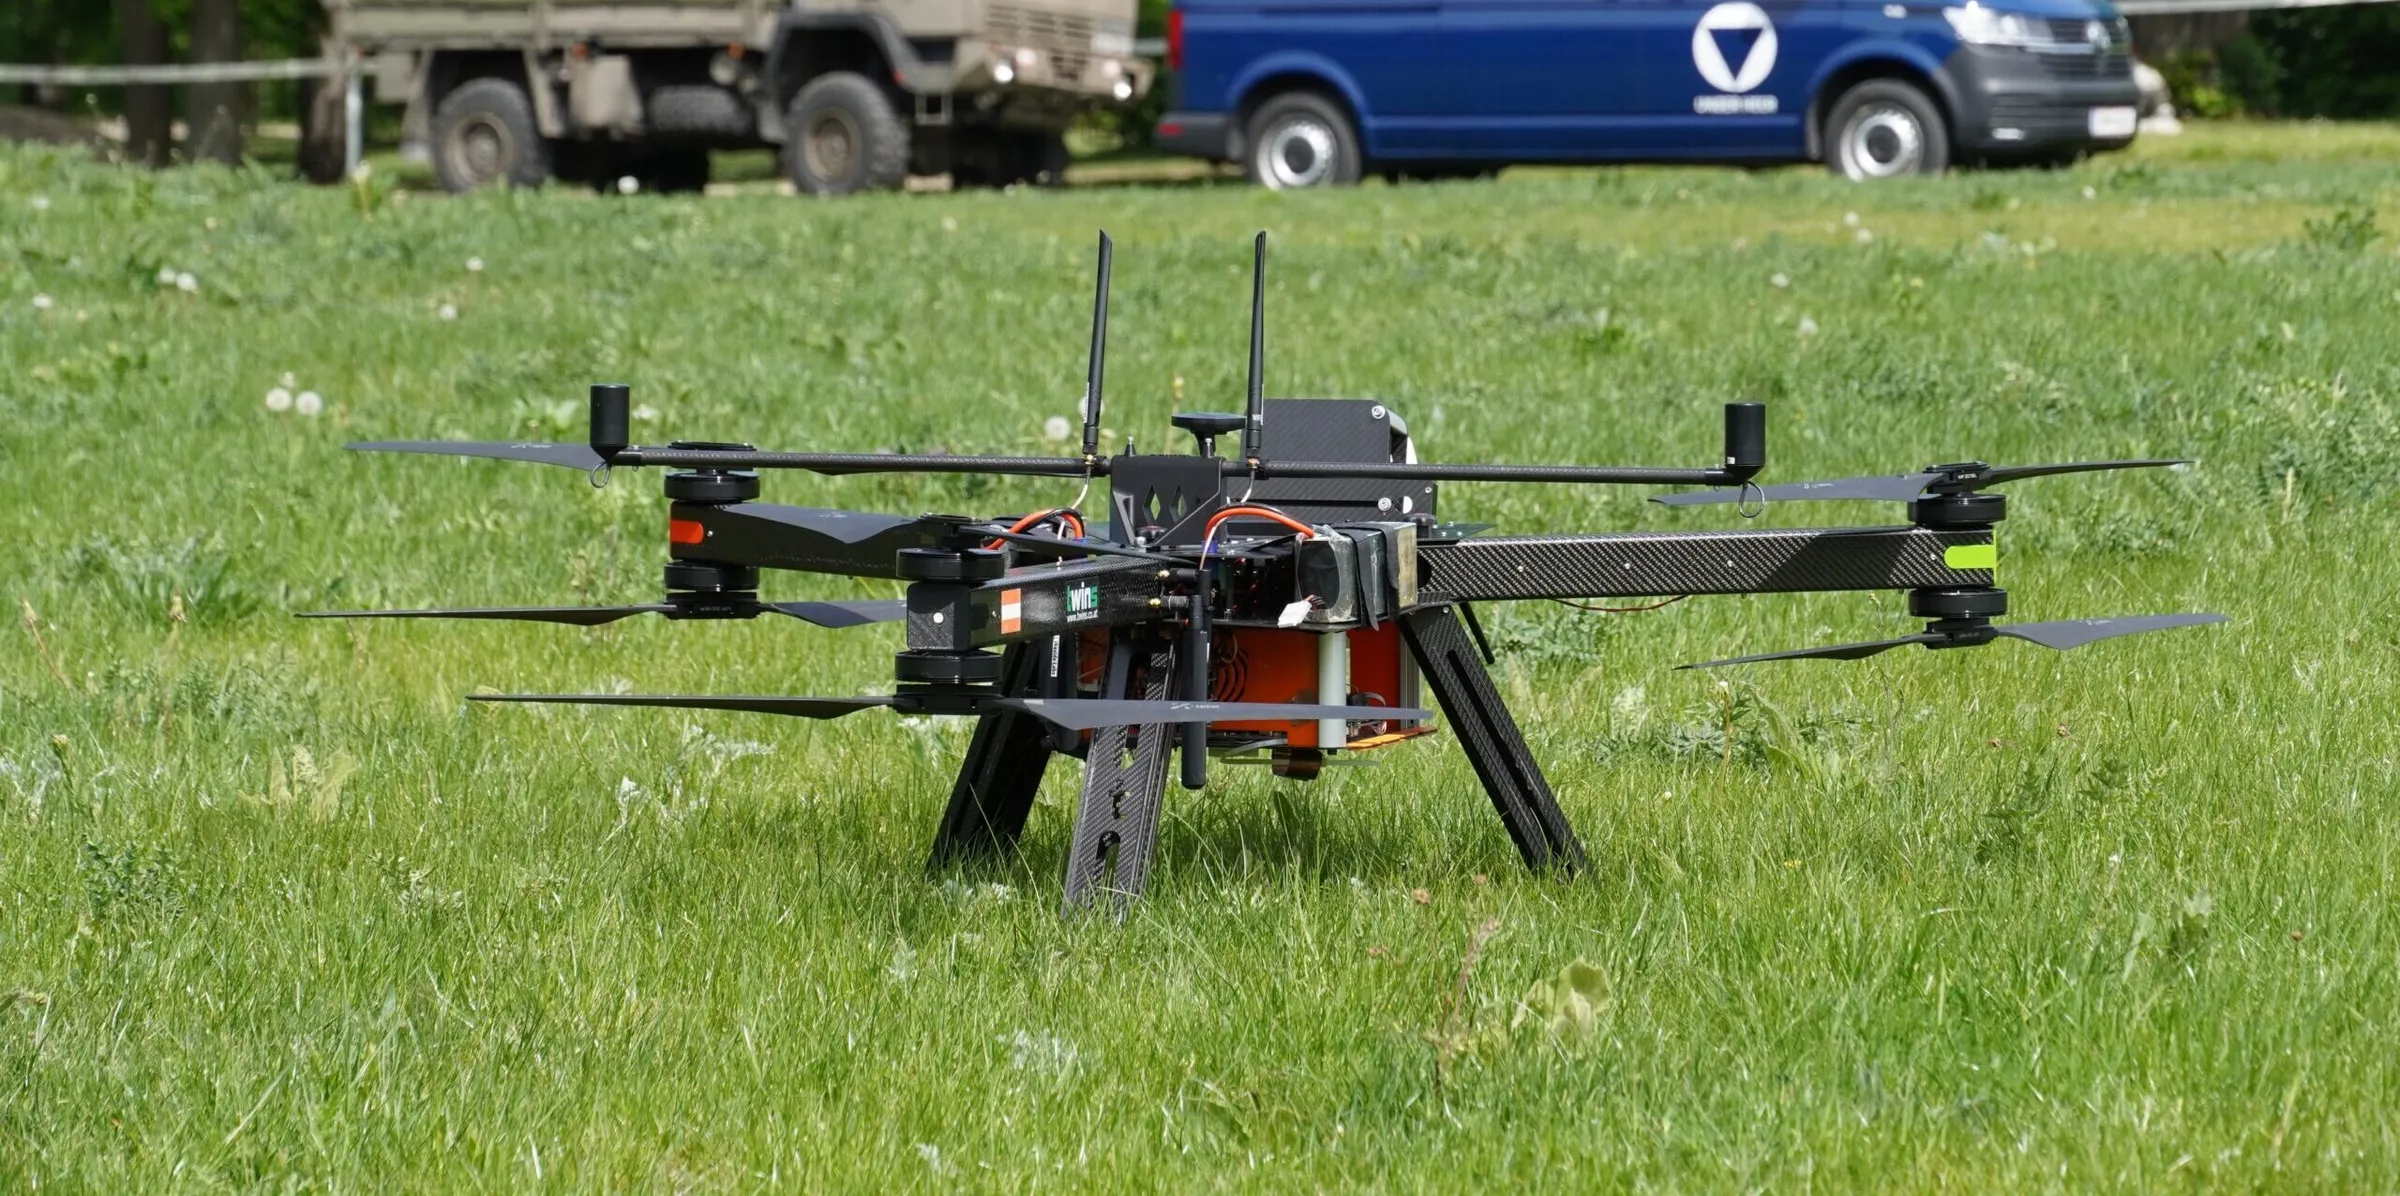
Projekt NIKE-ROBComm: Flugtests fanden in Zusammenarbeit mit der Theresianischen Militärakademi...


Welchen Nutzen sehen Sie denn in zivilen Anwendungen – und vielleicht auch im militärischen Feld?
Im Projekt steht die Unterstützung ziviler Einsatzorganisationen im Vordergrund, etwa bei Katastrophen, Großschadenslagen oder in schwer zugänglichen urbanen Gebieten. Die entwickelten Technologien können Einsatzkräfte dabei unterstützen, Gefahrenbereiche zu erkunden und schneller ein Lagebild zu erhalten. Grundsätzlich sind einzelne technische Komponenten, etwa die robuste Kommunikation, Lokalisierung auch für militärische Anwendungen nutzbar.
Das Militär spielt also auch eine Rolle im Projekt …
Ja. Die Theresianische Militärakademie (MilAk) in Wiener Neustadt war als Bedarfsträger ein wichtiger Partner. Sie brachte realistische Anforderungen, Einsatzwissen und praxisnahe Szenarien ein. Darüber hinaus fanden dort Workshops, mehrere Flugtests zur Datenerhebung sowie die abschließenden Integrationstests statt.
Welche weiteren Kooperationspartner gab es?
Zunächst: Das Projekt NIKE-ROBComm wurde über das Österreichische Sicherheitsforschungsprogramm KIRAS aus Mitteln des Bundesministeriums für Finanzen durch die Österreichische Forschungsförderungsgesellschaft FFG gefördert. Geleitet wurde es von der Lakeside Labs GmbH.
Zu den Forschungspartnern zählten Joanneum Research Digital, das die Datenfusion und das Aufgabenmanagement entwickelte, sowie die Universität Klagenfurt, die an neuartigen Zustandsschätzern für die Lokalisierung forschte. Als Unternehmenspartner waren LoconIQ, ein Spezialist für Ultra-Wideband-Technologie, und die twins GmbH, die unbemannte Flugsysteme entwickelt, beteiligt. Das Disaster Competence Network Austria verantwortete die sozialwissenschaftlichen Aspekte des Projekts.
Das Projekt lief bis Ende Juni 2026. Rückblickend gesehen: Was war die größte Herausforderung?
Die größte Herausforderung war die hohe technische Komplexität. Innerhalb der vergleichsweise kurzen Projektlaufzeit mussten die einzelnen Komponenten so weit entwickelt und teilweise integriert werden, dass sie unter realistischen Bedingungen erprobt werden konnten. Gleichzeitig waren in mehreren Bereichen noch grundlegende Forschungsarbeiten notwendig, etwa bei neuartigen Zustandsschätzern und bei der Integration der UWB-Technologie auf Drohnen. Zusätzlich mussten für das Training der KI-Modelle für die Erkennung und Positionsbestimmung von Personen und Fahrzeugen geeignete Daten eigens erhoben und aufwendig gelabelt werden, da vorhandene Datensätze dafür nur eingeschränkt geeignet waren.
Bei all den schwierigen Aufgaben: Was trieb Sie bei diesem Projekt an?
Mich motiviert besonders, dass die Forschung einen konkreten Nutzen für Einsatzkräfte haben kann und gleichzeitig Theorie und Praxis eng verbindet. Dabei ist auch die Zusammenarbeit in einem interdisziplinären Team besonders spannend, weil unterschiedliche technische und anwendungsbezogene Perspektiven zusammenkommen. Gerade bei gemeinsamen Workshops oder Tests in realistischen Umgebungen zeigen sich Herausforderungen, die in Simulationen oder theoretischen Überlegungen oft nicht sichtbar sind.
Fotocredits
© Disaster Competence Network Austria · © Lakeside Labs GmbH
Weiterlesen

Loitering Munition Virtus von Stark: Panzerbrigade 45 „Litauen“ erprobt das System bei „Freedom Shield 2026“

Drohnenstationen für die Seeüberwachung: Rift beginnt Tests vor der französischen Küste

Seedrohnen für die Ostsee: Schweden kauft Überwachung von Saildrone als Dienstleistung

Seedrohnen: Eviden stellt mit SMX einen elektromagnetischen Navigationssensor vor
