





Drónrajok városi bevetésben: a NIKE-ROBComm hálózatba kapcsolja a drónokat és a földi robotokat
A NIKE-ROBComm kutatási projekt célja robusztus, autonóm kommunikáció és navigáció kifejlesztése volt drónrajok és robotrajok számára városi környezetben. Christian Raffelsberger projektvezető a célokról, a kihívásokról és a lehetséges katonai alkalmazásokról beszél.
Fordítás német eredeti interjúból:Ellenőrizte az Unmanned Magazine szerkesztősége.
Robusztus és autonóm kommunikáció és navigáció kifejlesztése drónrajok és robotrajok számára városi környezetben – ez volt a NIKE-ROBComm kutatási projekt célja. Több mint kétéves kutatómunka után megszülettek az első eredmények, amelyek segítenek a veszélyes zónák felderítésében és a helyzetkép gyorsabb megszerzésében. Christian Raffelsberger projektvezetőt a projekt céljairól és kihívásairól kérdeztük, valamint arról, hogy mennyiben képzelhetők el katonai alkalmazások is.
Raffelsberger úr, kérem, írja le nekünk, miről szól lényegében a NIKE-ROBComm projekt.
A projektben kidolgoztuk azokat a technológiai alapokat, amelyek lehetővé teszik, hogy drónokból és földi robotokból álló vegyes rajokat összetett városi katasztrófahelyzetekben is megbízhatóan alkalmazzanak. Az ilyen rendszerek célja, hogy támogassák a beavatkozó egységeket a nehezen hozzáférhető vagy veszélyes területek felderítésében, szenzoradatokat gyűjtsenek, és segítsenek a lehető leggyorsabban átfogó helyzetképet kialakítani. Az átfogó cél a katasztrófahelyzetekben történő információszerzés biztonságának és hatékonyságának növelése.
Milyen megközelítést választottak ehhez az összetett feladathoz?
A cél eléréséhez több, egymással összefüggő komponenst fejlesztettünk ki. Először is robusztus gép-gép (M2M) kommunikációt a szenzoradatok drónok és földi robotok közötti továbbítására. A technológiai alap az ultraszélessáv (UWB), amelyet olyan kommunikációs technológiákkal kombinálunk, mint az 5G vagy a WiFi. A kommunikáció mellett a navigáció is döntő, akkor is, ha nem áll rendelkezésre globális műholdas navigációs rendszer (GNSS) jele. Ehhez robusztus állapotbecslési módszereket kutattunk, amelyek összetett, részben GNSS-jel nélküli környezetben is lehetővé teszik az autonóm navigációt. Annak érdekében, hogy a beavatkozók a legfontosabb információkat kapják meg, a szenzoradatok fúziójára és redukciójára szolgáló módszereken is dolgoztunk.
Milyen konkrét forgatókönyvekkel dolgoztak a projektben?
Az egyik konkrét alkalmazási eset például személyek és járművek észlelése, pontos helyzetük meghatározása és ennek az információnak a továbbítása egy helyzetkép-rendszerbe volt. Így nemcsak az derült ki, mi található a műveleti területen, hanem az is, hogy pontosan hol.
Milyen előnyöket lát az ultraszélessávú technológiában (UWB) ezen az alkalmazási területen – és hol vannak a korlátai?
Az UWB nagyon rövid impulzusokat használ a kommunikációhoz, ami azt jelenti, hogy az átvitelhez széles frekvenciasávot vesz igénybe. A keskenysávú technológiákkal ellentétben az UWB ezért kevésbé érzékeny a szándékos zavarásra, például a frekvenciák zavarására (jamming), vagy a más technológiákkal való interferenciára.

Az UWB helymeghatározásra is használható, ami éppen a GNSS-jel nélküli területeken hasznos. Korlátai elsősorban a hatótávolságban rejlenek, amelyet akadályok, például épületek, beton vagy fém korlátozhatnak. Az adatátviteli sebesség is alacsonyabb, mint az 5G vagy a WiFi esetében, ezért nagy adatmennyiségekhez, például nagy felbontású videókhoz vagy képekhez csak korlátozottan alkalmas. Mivel azonban az UWB alkalmazása ilyen robotrendszerekben még viszonylag fiatal kutatási terület, további lehetőségek rejlenek a műszaki fejlesztésekben és a valós bevetési körülményekhez való jobb alkalmazkodásban.
Milyen megoldás születik a NIKE-ROBComm révén, és mi különbözteti meg a projektet más meglévő megközelítésektől?
Az eredmény egy koncepcióigazoló (proof-of-concept) prototípus lett. A NIKE-ROBComm különleges megközelítése a különböző műszaki, de szervezési kihívások holisztikus vizsgálatában rejlik. Ide tartozik a beavatkozók körében mért elfogadottság elemzése, vagy az a kérdés, hogyan építhető be egy ilyen rendszer a jövőbeli kiképzési koncepciókba.
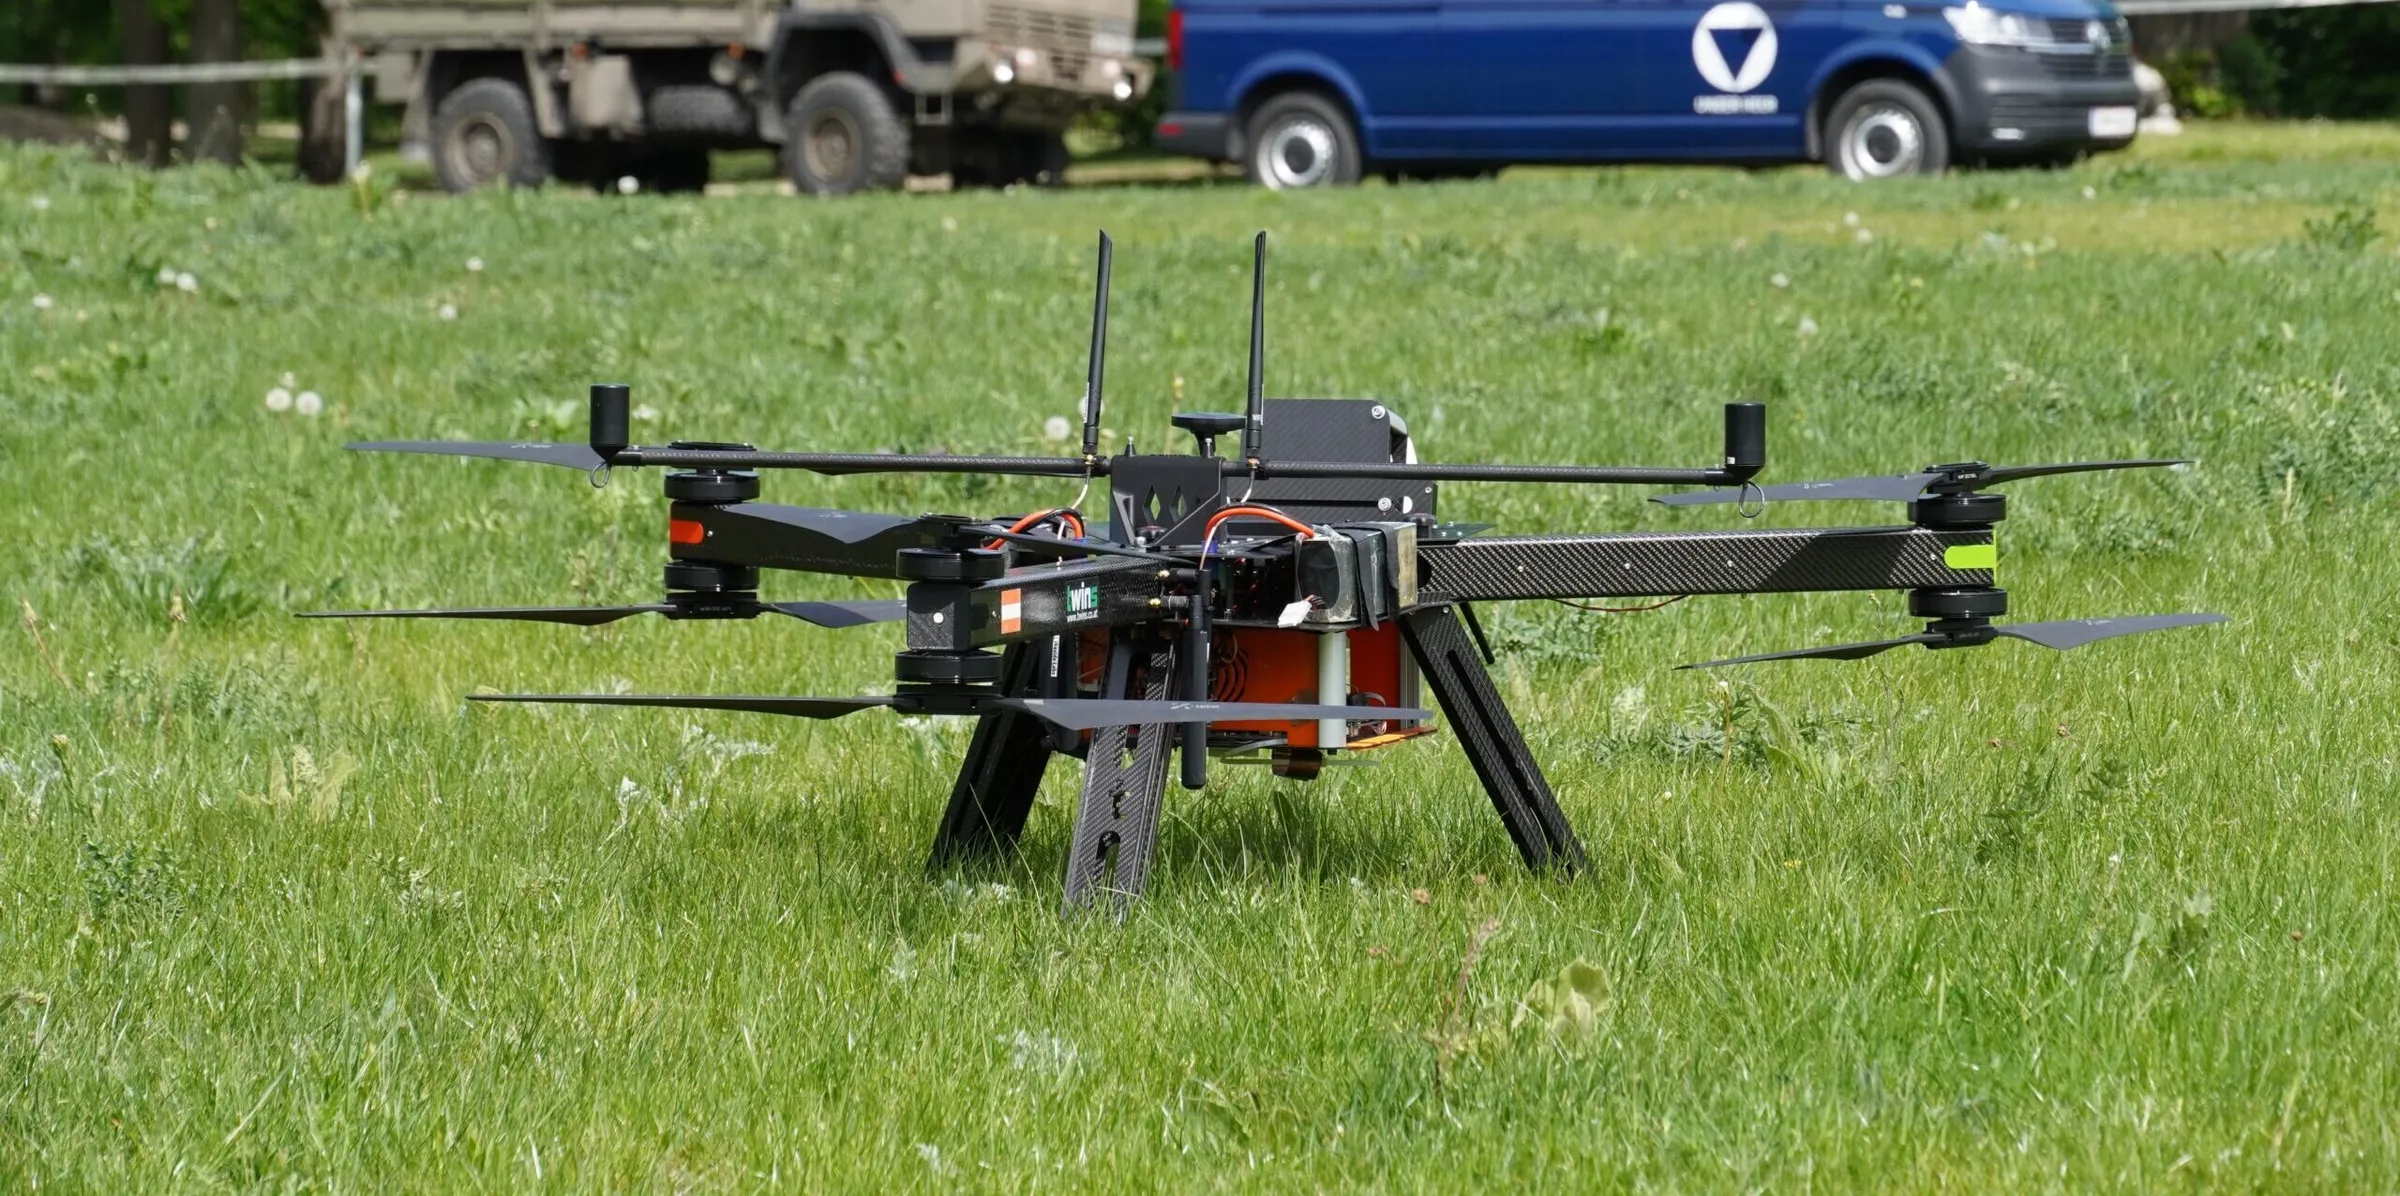
NIKE-ROBComm projekt: a repülési tesztek együttműködésben zajlottak a Terézia Katonai Akad...


Milyen hasznot lát a polgári alkalmazásokban – és esetleg katonai területen is?
A projekt középpontjában a polgári mentőszervezetek támogatása áll, például katasztrófák, nagyobb káresemények esetén vagy nehezen hozzáférhető városi területeken. A kifejlesztett technológiák segíthetnek a beavatkozóknak a veszélyes zónák felderítésében és a helyzetkép gyorsabb megszerzésében. Elvben egyes műszaki komponensek, például a robusztus kommunikáció és helymeghatározás, katonai alkalmazásokhoz is felhasználhatók.
Tehát a katonaság is szerepet játszik a projektben …
Igen. A bécsújhelyi (Wiener Neustadt) Terézia Katonai Akadémia (Theresianische Militärakademie, MilAk) végfelhasználóként fontos partner volt. Valósághű követelményekkel, műveleti tudással és gyakorlati forgatókönyvekkel járult hozzá a projekthez. Emellett ott zajlottak a workshopok, több adatgyűjtő repülési teszt és a záró integrációs tesztek is.
Milyen további együttműködő partnerek voltak?
Mindenekelőtt: a NIKE-ROBComm projektet az osztrák KIRAS biztonsági kutatási program finanszírozta a Szövetségi Pénzügyminisztérium forrásaiból, az osztrák kutatásfejlesztési ügynökség, az FFG közreműködésével. A projektet a Lakeside Labs GmbH vezette.
A kutatási partnerek között volt a Joanneum Research Digital, amely az adatfúziót és a feladatkezelést fejlesztette ki, valamint a Klagenfurti Egyetem, amely új állapotbecslőket kutatott a helymeghatározáshoz. Ipari partnerként részt vett a LoconIQ, az ultraszélessávú technológia specialistája, valamint a pilóta nélküli légijármű-rendszereket fejlesztő twins GmbH. A projekt társadalomtudományi vonatkozásaiért a Disaster Competence Network Austria felelt.
A projekt 2026. június végéig tartott. Visszatekintve: mi volt a legnagyobb kihívás?
A legnagyobb kihívást a nagy műszaki komplexitás jelentette. A viszonylag rövid projektidőn belül az egyes komponenseket olyan mértékben kellett kifejleszteni és részben integrálni, hogy valósághű körülmények között tesztelhetők legyenek. Ugyanakkor több területen még alapkutatásra is szükség volt, például az új állapotbecslők és az UWB-technológia drónokra történő integrálása terén. Ezenkívül a személyek és járművek észlelésére és helyzetük meghatározására szolgáló mesterséges intelligencia (MI) modellek betanításához megfelelő adatokat kellett külön gyűjteni és fáradságos munkával címkézni, mivel a meglévő adatkészletek csak korlátozottan voltak alkalmasak.
Ennyi nehéz feladat mellett: mi hajtotta Önt ebben a projektben?
Különösen motivál, hogy a kutatás konkrét hasznot hozhat a beavatkozóknak, és egyúttal szorosan összekapcsolja az elméletet és a gyakorlatot. Az interdiszciplináris csapatban végzett munka is különösen izgalmas, mert különböző műszaki és alkalmazási nézőpontok találkoznak. Főleg a közös workshopokon vagy a valósághű környezetben végzett teszteken olyan kihívások merülnek fel, amelyek a szimulációkban vagy az elméleti megfontolásokban gyakran nem láthatók.
Fotók
© Disaster Competence Network Austria · © Lakeside Labs GmbH
Továbbolvasás

Őrjáratozó lőszer: a 45. „Litauen” páncélosdandár a „Freedom Shield 2026” gyakorlaton teszteli a Virtust

Drónállomások a tengeri megfigyeléshez: a Rift teszteket kezd a francia partoknál

Tengeri drónok a Balti-tengerre: Svédország szolgáltatásként vásárol megfigyelést a Saildrone-tól

Tengeri drónok: az Eviden bemutatta az SMX elektromágneses navigációs szenzort
