





Roje dronov v mestskom prostredí: NIKE-ROBComm prepája drony a pozemné roboty
Výskumný projekt NIKE-ROBComm mal vyvinúť robustnú, autonómnu komunikáciu a navigáciu pre roje dronov a robotov v mestskom prostredí. Vedúci projektu Christian Raffelsberger hovorí o cieľoch, výzvach a možnom vojenskom využití.
Preložené z nemeckého originálneho rozhovoru:Skontrolovala redakcia Unmanned Magazine.
Vyvinúť robustnú a autonómnu komunikáciu a navigáciu pre roje dronov a roje robotov v mestskom prostredí – to bolo cieľom výskumného projektu NIKE-ROBComm. Viac ako dva roky výskumu teraz priniesli prvé výsledky, ktoré pomáhajú rýchlejšie preskúmať nebezpečné zóny a získať operačný obraz. Vedúceho projektu Christiana Raffelsbergera sme sa pýtali na ciele a výzvy projektu a na to, do akej miery je mysliteľné aj vojenské využitie.
Pán Raffelsberger, opíšte nám, prosím, o čo v projekte NIKE-ROBComm v podstate ide.
V projekte sme vyvinuli technologické základy na to, aby sa zmiešané roje dronov a pozemných robotov dali spoľahlivo používať aj v zložitých mestských katastrofických scenároch. Takéto systémy majú podporovať záchranárov pri prieskume ťažko dostupných alebo nebezpečných oblastí, zbierať senzorové údaje a pomáhať čo najrýchlejšie vytvoriť komplexný operačný obraz. Hlavným cieľom je zvýšiť bezpečnosť a efektívnosť získavania informácií v katastrofických situáciách.
Aký prístup ste k tejto zložitej úlohe zvolili?
Na dosiahnutie cieľa bolo vyvinutých viacero navzájom prepojených komponentov. Po prvé, robustná komunikácia medzi strojmi (M2M) na prenos senzorových údajov medzi dronmi a pozemnými robotmi. Technologickým základom je ultraširokopásmová technológia (UWB), ktorá sa kombinuje s komunikačnými technológiami ako 5G alebo WiFi. Okrem komunikácie je rozhodujúca aj navigácia, a to aj vtedy, keď nie je k dispozícii signál globálneho navigačného satelitného systému (GNSS). Na tento účel sa skúmali metódy robustného odhadu stavu, ktoré umožňujú autonómnu navigáciu aj v zložitom prostredí, kde je GNSS čiastočne nedostupný. Aby záchranári dostali najdôležitejšie informácie, pracovalo sa aj na metódach fúzie a redukcie senzorových údajov.
S akými konkrétnymi scenármi ste v projekte pracovali?
Jedným konkrétnym prípadom použitia bolo napríklad detegovať osoby a vozidlá, určiť ich presnú polohu a tieto informácie odovzdať do systému operačného obrazu. Zachytilo sa tak nielen to, čo sa v priestore nasadenia nachádza, ale aj to, kde presne sa to nachádza.
Aké výhody vidíte v ultraširokopásmovej technológii (UWB) v tejto oblasti použitia – a kde sú jej hranice?
UWB používa na komunikáciu veľmi krátke impulzy, čo znamená, že na prenos sa využíva široké frekvenčné pásmo. Na rozdiel od úzkopásmových technológií je preto UWB menej náchylná na úmyselné rušenie, ako je rušenie (jamming) frekvencií, alebo na interferenciu s inými technológiami.

UWB sa dá využiť aj na lokalizáciu, čo je užitočné práve v oblastiach bez signálu GNSS. Jej hranice spočívajú predovšetkým v dosahu, ktorý môžu obmedziť prekážky ako budovy, betón alebo kov. Aj dátová rýchlosť je v porovnaní s technológiami ako 5G alebo WiFi nižšia, takže pre veľké objemy dát, ako sú videá alebo snímky vo vysokom rozlíšení, je použiteľná len obmedzene. Keďže však využitie UWB v takýchto robotických systémoch je stále pomerne mladou oblasťou výskumu, existuje ďalší potenciál na technické zlepšenia a lepšie prispôsobenie reálnym podmienkam nasadenia.
Aké riešenie vzniká v rámci NIKE-ROBComm a čím sa projekt odlišuje od iných existujúcich prístupov?
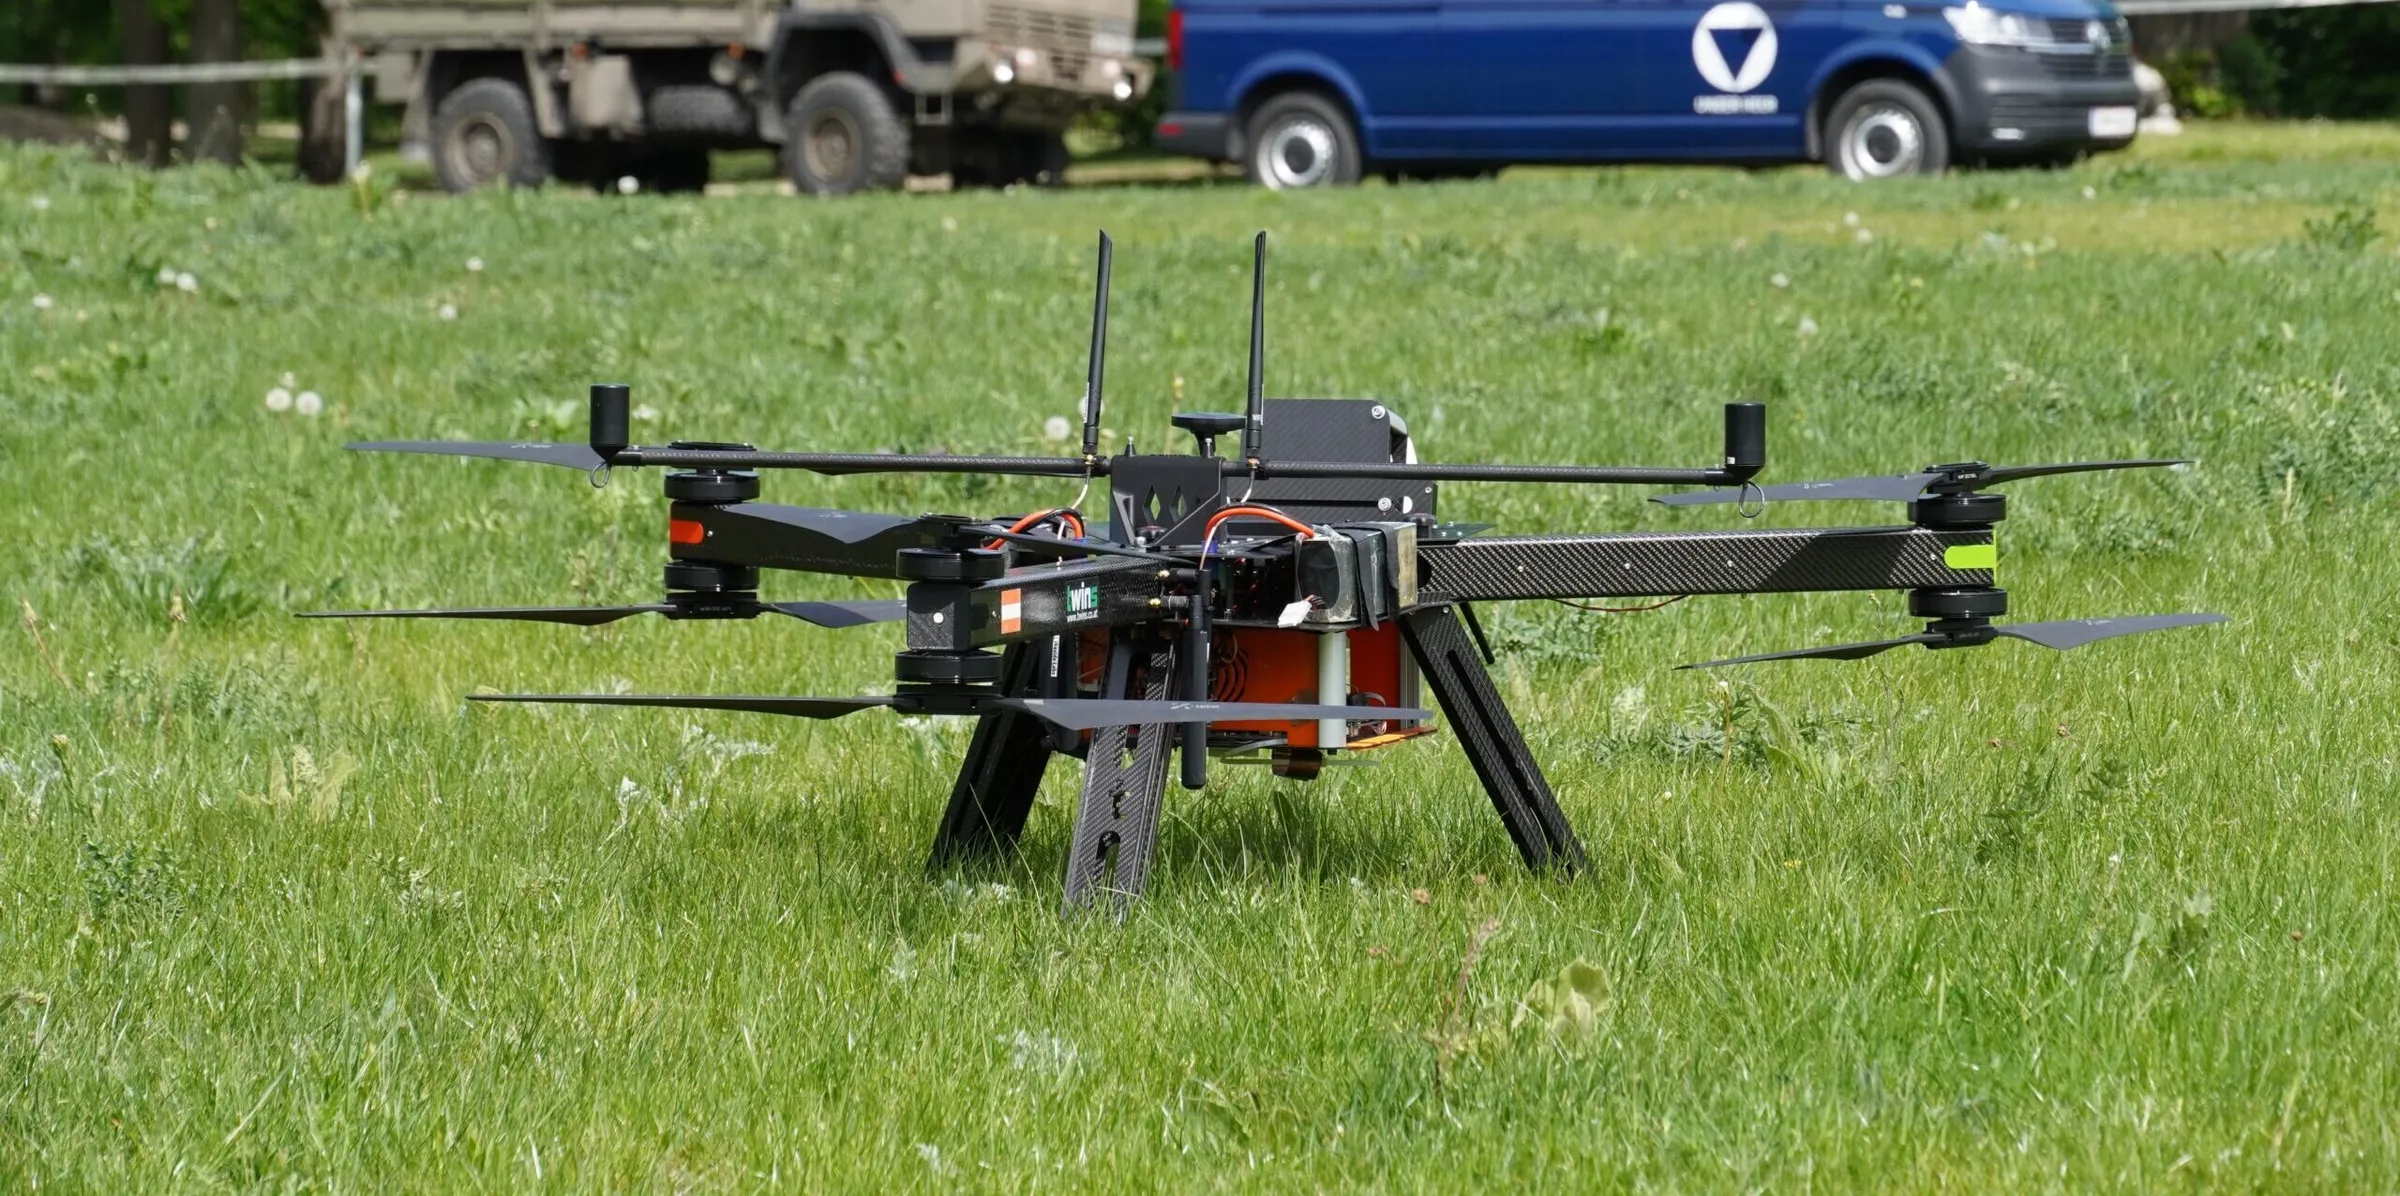
Výsledkom bol prototyp na overenie koncepcie (proof of concept). Osobitosť prístupu NIKE-ROBComm spočíva v celostnom pohľade na rôzne technické, ale aj organizačné výzvy. Patrí sem analýza akceptácie medzi záchranármi alebo otázka, ako možno takýto systém začleniť do budúcich koncepcií výcviku.
Projekt NIKE-ROBComm: letové testy prebehli v spolupráci s Tereziánskou vojenskou akad...


Aký prínos vidíte v civilných aplikáciách – a možno aj vo vojenskej oblasti?
Projekt sa zameriava na podporu civilných záchranných organizácií, napríklad pri katastrofách, rozsiahlych mimoriadnych udalostiach alebo v ťažko dostupných mestských oblastiach. Vyvinuté technológie môžu záchranárom pomôcť rýchlejšie preskúmať nebezpečné zóny a získať operačný obraz. V zásade možno jednotlivé technické komponenty, ako je robustná komunikácia a lokalizácia, využiť aj na vojenské účely.
Armáda teda v projekte tiež zohráva úlohu …
Áno. Tereziánska vojenská akadémia (Theresianische Militärakademie, MilAk) vo Wiener Neustadte bola dôležitým partnerom ako koncový používateľ. Prispela realistickými požiadavkami, operačnými znalosťami a praktickými scenármi. Okrem toho sa tam konali workshopy, viaceré letové testy na zber údajov a záverečné integračné testy.
Akí ďalší partneri na spolupráci boli zapojení?
Predovšetkým: projekt NIKE-ROBComm bol financovaný z rakúskeho programu bezpečnostného výskumu KIRAS z prostriedkov Spolkového ministerstva financií prostredníctvom Rakúskej agentúry na podporu výskumu FFG. Viedla ho spoločnosť Lakeside Labs GmbH.
Medzi výskumných partnerov patrili Joanneum Research Digital, ktorý vyvinul fúziu údajov a riadenie úloh, a Univerzita v Klagenfurte, ktorá skúmala nové odhadovače stavu na lokalizáciu. Priemyselnými partnermi boli LoconIQ, špecialista na ultraširokopásmovú technológiu, a twins GmbH, ktorá vyvíja bezpilotné letecké systémy. Disaster Competence Network Austria zodpovedala za spoločenskovedné aspekty projektu.
Projekt trval do konca júna 2026. Pri pohľade späť: čo bolo najväčšou výzvou?
Najväčšou výzvou bola vysoká technická zložitosť. V rámci pomerne krátkeho trvania projektu bolo treba jednotlivé komponenty vyvinúť a čiastočne integrovať do takej miery, aby sa dali testovať v realistických podmienkach. Zároveň bol v niekoľkých oblastiach stále potrebný základný výskum, napríklad pri nových odhadovačoch stavu a pri integrácii technológie UWB na dronoch. Okrem toho bolo na trénovanie modelov umelej inteligencie (AI) na detekciu a určovanie polohy osôb a vozidiel potrebné osobitne zozbierať a pracne označiť vhodné údaje, keďže existujúce súbory údajov boli vhodné len obmedzene.
Pri všetkých týchto náročných úlohách: čo vás v tomto projekte poháňalo?
Mimoriadne ma motivuje, že výskum môže priniesť záchranárom konkrétny úžitok a zároveň úzko prepája teóriu a prax. Obzvlášť zaujímavá je aj práca v interdisciplinárnom tíme, pretože sa v ňom stretávajú rôzne technické a aplikačné pohľady. Najmä pri spoločných workshopoch alebo testoch v realistickom prostredí sa objavujú výzvy, ktoré v simuláciách alebo teoretických úvahách často nie sú viditeľné.
Fotografie
© Disaster Competence Network Austria · © Lakeside Labs GmbH
Pokračovať v čítaní

Vyčkávacia munícia Virtus od Starku: 45. tanková brigáda „Litauen“ ju testuje na „Freedom Shield 2026“

Dronové stanice na námorné sledovanie: Rift začína testy pri francúzskom pobreží

Námorné drony pre Baltské more: Švédsko kupuje sledovanie od Saildrone ako službu

Námorné drony: Eviden predstavuje SMX, elektromagnetický navigačný senzor
