





Essaims de drones en milieu urbain : NIKE-ROBComm met en réseau drones et robots terrestres
Le projet de recherche NIKE-ROBComm visait à développer une communication et une navigation robustes et autonomes pour des essaims de drones et de robots en milieu urbain. Le chef de projet Christian Raffelsberger évoque les objectifs, les défis et les applications militaires possibles.
Traduit de l'entretien original en allemand :Relu par la rédaction d'Unmanned Magazine.
Développer une communication et une navigation robustes et autonomes pour des essaims de drones et des essaims de robots en milieu urbain : tel était l’objectif du projet de recherche NIKE-ROBComm. Plus de deux ans de recherche ont désormais livré de premiers résultats qui aident à explorer des zones dangereuses et à obtenir plus rapidement une situation opérationnelle. Nous avons interrogé le chef de projet Christian Raffelsberger sur les objectifs et les défis du projet, et sur la mesure dans laquelle des applications militaires sont également envisageables.
Monsieur Raffelsberger, pouvez-vous nous décrire l’essentiel du projet NIKE-ROBComm ?
Dans le projet, nous avons développé les bases technologiques permettant d’utiliser de manière fiable des essaims mixtes de drones et de robots terrestres, même dans des scénarios de catastrophe urbains complexes. De tels systèmes doivent aider les primo-intervenants à explorer des zones difficiles d’accès ou dangereuses, collecter des données de capteurs et contribuer à établir le plus rapidement possible une situation opérationnelle complète. L’objectif général est d’accroître la sécurité et l’efficacité de la collecte d’informations en situation de catastrophe.
Quelle approche avez-vous choisie pour cette tâche complexe ?
Pour atteindre l’objectif, plusieurs composants interconnectés ont été développés. D’abord, une communication machine à machine (M2M) robuste pour transmettre les données de capteurs entre drones et robots terrestres. La base technologique est l’ultra-large bande (UWB), combinée à des technologies de communication comme la 5G ou le WiFi. Outre la communication, la navigation est également déterminante, même lorsqu’aucun signal du système mondial de navigation par satellite (GNSS) n’est disponible. À cette fin, des recherches ont porté sur des méthodes d’estimation d’état robuste permettant une navigation autonome même dans des environnements complexes, en partie privés de GNSS. Pour que les primo-intervenants reçoivent les informations les plus importantes, des travaux ont aussi porté sur des méthodes de fusion et de réduction des données de capteurs.
Avec quels scénarios concrets avez-vous travaillé dans le projet ?
Un cas d’usage concret consistait par exemple à détecter des personnes et des véhicules, à déterminer leur position exacte et à transmettre ces informations à un système de situation opérationnelle. On saisissait ainsi non seulement ce qui se trouve dans la zone d’intervention, mais aussi où exactement.
Quels avantages voyez-vous à la technologie ultra-large bande (UWB) dans ce domaine d’application, et quelles sont ses limites ?
L’UWB utilise des impulsions très courtes pour communiquer, ce qui signifie qu’une large bande de fréquences est utilisée pour la transmission. Contrairement aux technologies à bande étroite, l’UWB est donc moins sensible aux perturbations délibérées comme le brouillage de fréquences, ou aux interférences avec d’autres technologies.

L’UWB peut aussi servir à la localisation, ce qui est utile précisément dans les zones sans signaux GNSS. Ses limites tiennent surtout à la portée, qui peut être réduite par des obstacles comme des bâtiments, du béton ou du métal. Le débit de données est également plus faible que celui de technologies comme la 5G ou le WiFi ; l’UWB ne convient donc que de façon limitée aux gros volumes de données comme les vidéos ou images haute résolution. Comme l’emploi de l’UWB dans de tels systèmes robotiques reste toutefois un domaine de recherche relativement jeune, il existe encore un potentiel d’améliorations techniques et d’une meilleure adaptation aux conditions réelles d’intervention.
Quelle solution naît de NIKE-ROBComm, et qu’est-ce qui distingue le projet d’autres approches existantes ?
Le résultat est un prototype de démonstration de faisabilité (proof of concept). La particularité de NIKE-ROBComm réside dans la prise en compte globale des différents défis techniques, mais aussi organisationnels. Cela inclut l’analyse de l’acceptation par les primo-intervenants, ou la question de savoir comment un tel système peut être intégré dans les futurs concepts de formation.
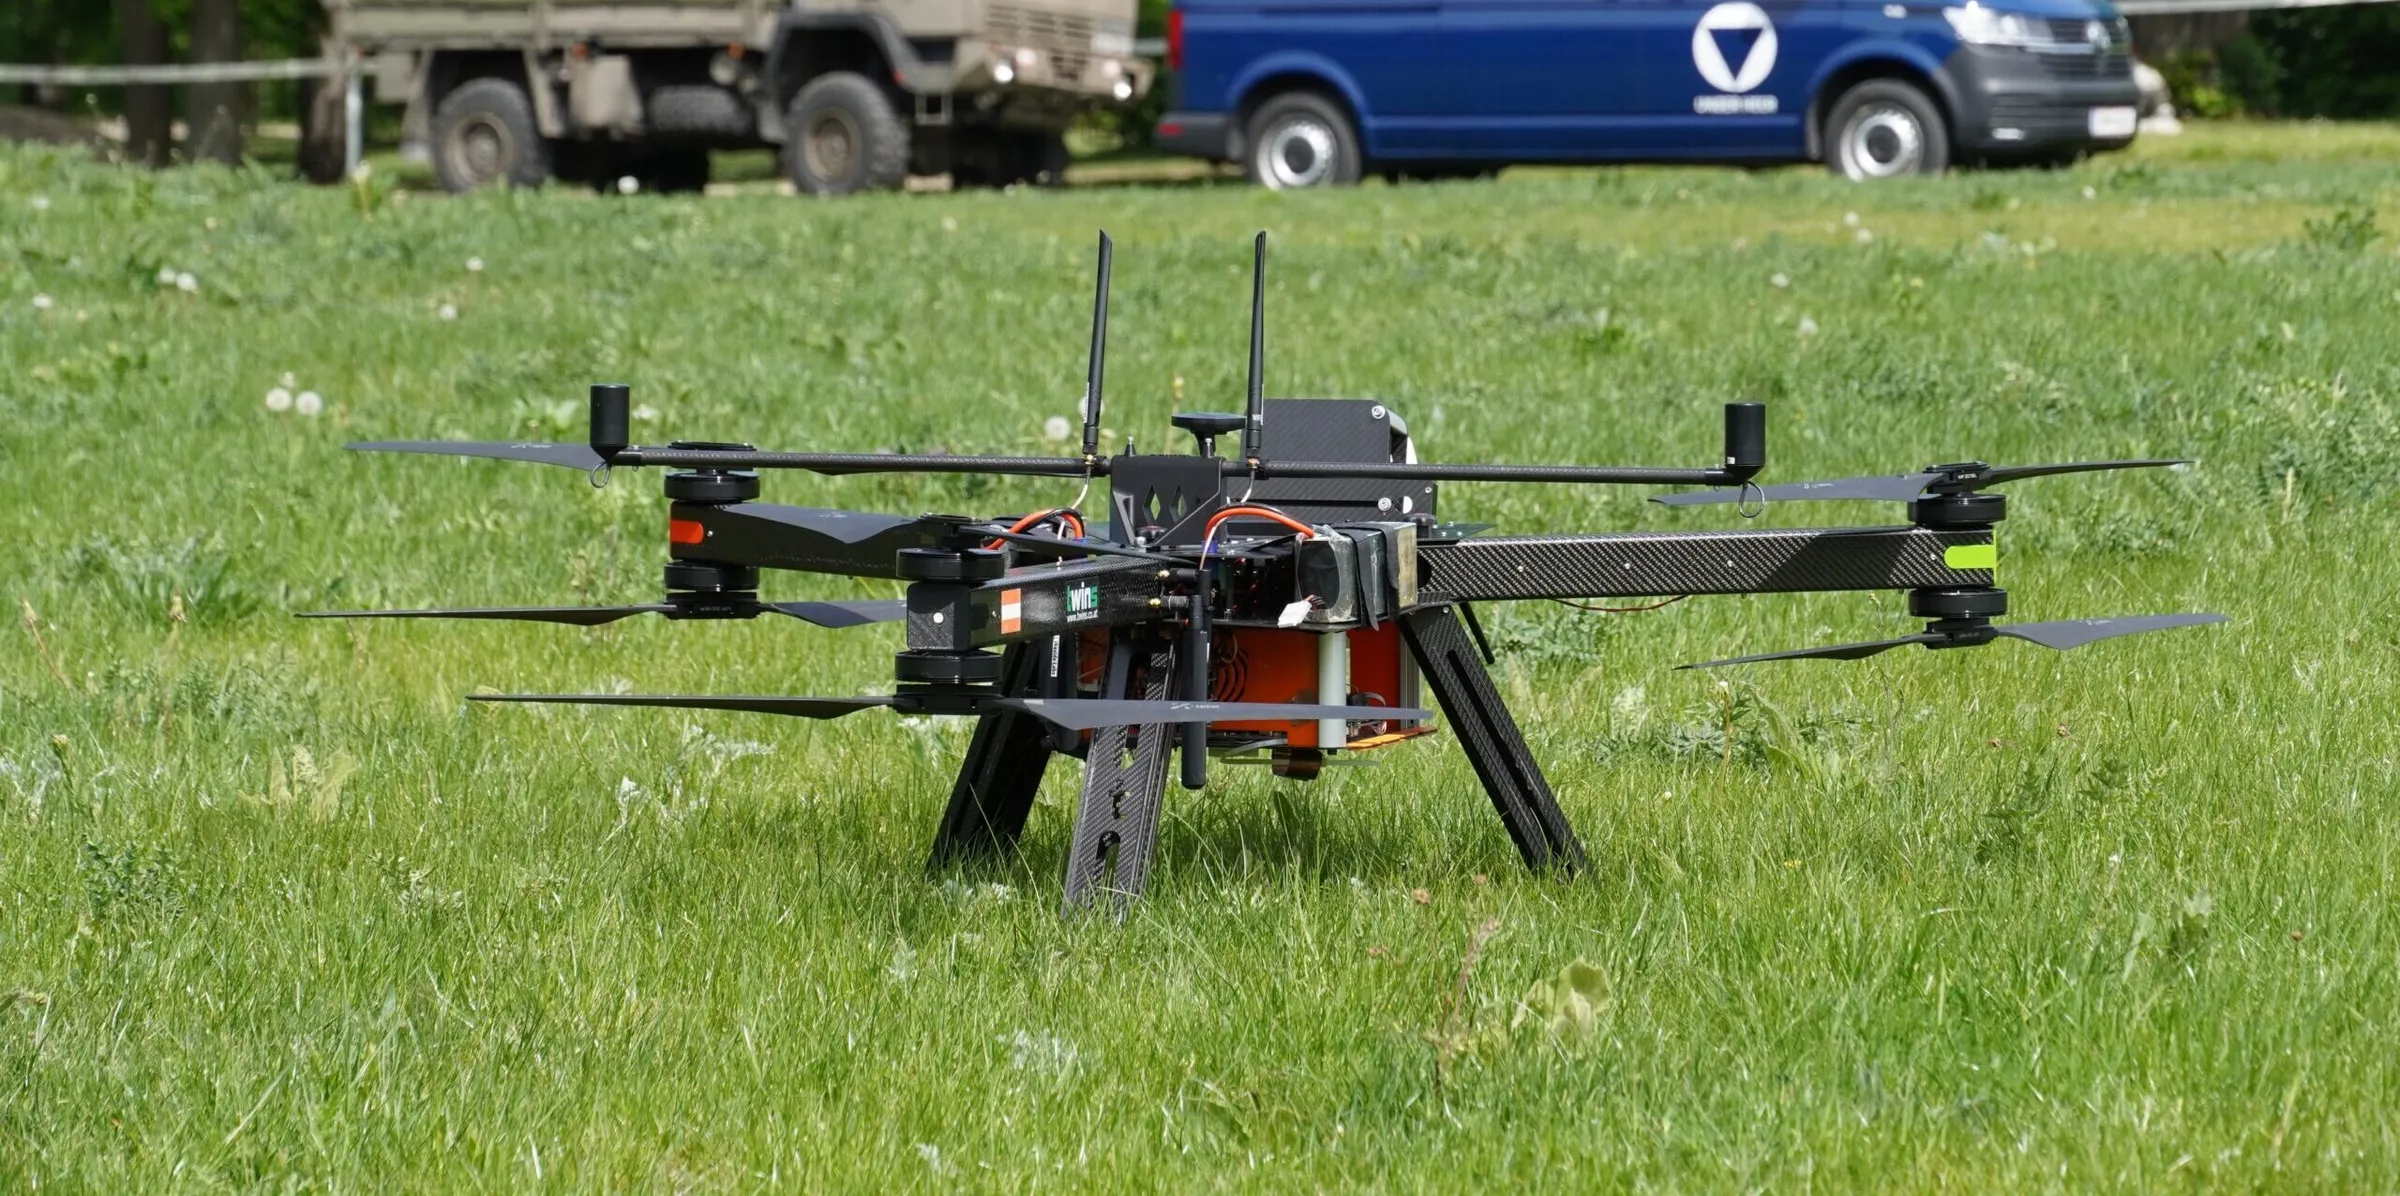
Projet NIKE-ROBComm : des essais en vol ont eu lieu en coopération avec l’Académie militaire thérésienne...


Quels bénéfices voyez-vous pour les applications civiles, et peut-être aussi dans le domaine militaire ?
Le projet vise à soutenir les organisations civiles de secours, par exemple lors de catastrophes, d’accidents majeurs ou dans des zones urbaines difficiles d’accès. Les technologies développées peuvent aider les primo-intervenants à explorer des zones dangereuses et à obtenir plus rapidement une situation opérationnelle. En principe, certains composants techniques, comme la communication et la localisation robustes, peuvent aussi être utilisés pour des applications militaires.
Les militaires jouent donc aussi un rôle dans le projet …
Oui. L’Académie militaire thérésienne (Theresianische Militärakademie, MilAk) de Wiener Neustadt a été un partenaire important en tant qu’utilisateur final. Elle a apporté des exigences réalistes, des connaissances opérationnelles et des scénarios pratiques. Des ateliers, plusieurs essais en vol pour la collecte de données et les tests d’intégration finaux s’y sont en outre déroulés.
Quels autres partenaires de coopération y avait-il ?
Tout d’abord : le projet NIKE-ROBComm a été financé par le programme autrichien de recherche sur la sécurité KIRAS, avec des fonds du ministère fédéral des Finances, via l’agence autrichienne de promotion de la recherche FFG. Il était dirigé par Lakeside Labs GmbH.
Parmi les partenaires de recherche figuraient Joanneum Research Digital, qui a développé la fusion de données et la gestion des tâches, et l’université de Klagenfurt, qui a étudié de nouveaux estimateurs d’état pour la localisation. Les partenaires industriels étaient LoconIQ, spécialiste de la technologie ultra-large bande, et twins GmbH, qui développe des systèmes d’aéronefs sans pilote. Le Disaster Competence Network Austria était chargé des aspects relevant des sciences sociales.
Le projet a duré jusqu’à fin juin 2026. Rétrospectivement, quel a été le plus grand défi ?
Le plus grand défi a été la grande complexité technique. Dans une durée de projet relativement courte, les différents composants devaient être développés et en partie intégrés au point de pouvoir être testés en conditions réalistes. Parallèlement, de la recherche fondamentale restait nécessaire dans plusieurs domaines, par exemple sur de nouveaux estimateurs d’état et sur l’intégration de la technologie UWB sur des drones. En outre, pour entraîner les modèles d’intelligence artificielle (IA) destinés à détecter des personnes et des véhicules et à déterminer leur position, des données adaptées ont dû être spécialement collectées et laborieusement annotées, les jeux de données existants ne convenant que de façon limitée.
Avec toutes ces tâches difficiles : qu’est-ce qui vous a motivé dans ce projet ?
Ce qui me motive particulièrement, c’est que la recherche peut apporter un bénéfice concret aux primo-intervenants tout en reliant étroitement théorie et pratique. Le travail en équipe interdisciplinaire est aussi particulièrement stimulant, car différentes perspectives techniques et applicatives s’y rencontrent. C’est surtout lors d’ateliers communs ou d’essais en environnement réaliste qu’apparaissent des défis souvent invisibles dans les simulations ou les réflexions théoriques.
Crédits photo
© Disaster Competence Network Austria · © Lakeside Labs GmbH
Poursuivre la lecture

Munition rôdeuse Virtus de Stark : la 45e brigade blindée « Litauen » la teste lors de « Freedom Shield 2026 »

Drones de surveillance maritime : Rift lance des essais de stations de drones au large des côtes françaises

Drones navals en Baltique : la Suède achète la surveillance de Saildrone comme un service

Drones navals : Eviden dévoile le SMX, un capteur de navigation électromagnétique
