




Enjambres de drones en operaciones urbanas: NIKE-ROBComm conecta drones y robots terrestres
El proyecto de investigación NIKE-ROBComm buscaba desarrollar una comunicación y una navegación robustas y autónomas para enjambres de drones y robots en entornos urbanos. El director del proyecto, Christian Raffelsberger, habla de objetivos, retos y posibles aplicaciones militares.
Traducido de la entrevista original en alemán:Revisado por la redacción de Unmanned Magazine.
Desarrollar una comunicación y una navegación robustas y autónomas para enjambres de drones y enjambres de robots en entornos urbanos: ese era el objetivo del proyecto de investigación NIKE-ROBComm. Más de dos años de investigación han dado ya los primeros resultados, que ayudan a explorar zonas de peligro y a obtener más rápidamente una imagen de la situación. Preguntamos al director del proyecto, Christian Raffelsberger, por los objetivos y retos del proyecto y por la medida en que también son concebibles aplicaciones militares.
Señor Raffelsberger, descríbanos en esencia de qué trata el proyecto NIKE-ROBComm.
En el proyecto desarrollamos las bases tecnológicas para que enjambres mixtos de drones y robots terrestres puedan utilizarse de forma fiable incluso en escenarios de catástrofe urbanos complejos. Estos sistemas deben apoyar a los equipos de emergencia en la exploración de zonas de difícil acceso o peligrosas, recopilar datos de sensores y ayudar a elaborar lo antes posible una imagen completa de la situación. El objetivo general es aumentar la seguridad y la eficiencia de la obtención de información en situaciones de catástrofe.
¿Qué enfoque eligieron para esta compleja tarea?
Para alcanzar el objetivo se desarrollaron varios componentes interconectados. En primer lugar, una comunicación máquina a máquina (M2M) robusta para transmitir datos de sensores entre drones y robots terrestres. La base tecnológica es la banda ultraancha (UWB), que se combina con tecnologías de comunicación como 5G o wifi. Además de la comunicación, también es decisiva la navegación, incluso cuando no se dispone de señal del sistema global de navegación por satélite (GNSS). Con este fin se investigaron métodos de estimación de estado robusta que permiten la navegación autónoma incluso en entornos complejos y en parte sin GNSS. Para garantizar que los equipos de emergencia reciban la información más importante, se trabajó también en métodos de fusión y reducción de datos de sensores.
¿Con qué escenarios concretos trabajaron en el proyecto?
Un caso de uso concreto fue, por ejemplo, detectar personas y vehículos, determinar su posición exacta y transmitir esta información a un sistema de imagen de la situación. Así se registraba no solo qué hay en la zona de operaciones, sino también dónde se encuentra exactamente.
¿Qué ventajas ve en la tecnología de banda ultraancha (UWB) en este campo de aplicación y dónde están sus límites?
La UWB utiliza pulsos muy cortos para la comunicación, lo que significa que para la transmisión se emplea una banda de frecuencias amplia. A diferencia de las tecnologías de banda estrecha, la UWB es por ello menos sensible a interferencias deliberadas, como la inhibición de frecuencias, o a interferencias con otras tecnologías.

La UWB también puede utilizarse para la localización, lo que resulta útil precisamente en zonas sin señal GNSS. Sus límites residen sobre todo en el alcance, que puede verse restringido por obstáculos como edificios, hormigón o metal. La tasa de datos también es menor en comparación con tecnologías como 5G o wifi, por lo que solo es útil de forma limitada para grandes volúmenes de datos, como vídeos o imágenes de alta resolución. No obstante, como el uso de la UWB en este tipo de sistemas robóticos es todavía un campo de investigación relativamente joven, existe más potencial para mejoras técnicas y para una mejor adaptación a las condiciones reales de operación.
¿Qué solución surge con NIKE-ROBComm y qué distingue al proyecto de otros enfoques existentes?
El resultado fue un prototipo de prueba de concepto. El enfoque particular de NIKE-ROBComm reside en la consideración integral de los diversos retos técnicos, pero también organizativos. Esto incluye el análisis de la aceptación entre los equipos de emergencia o la cuestión de cómo puede incorporarse un sistema así a futuros conceptos de formación.
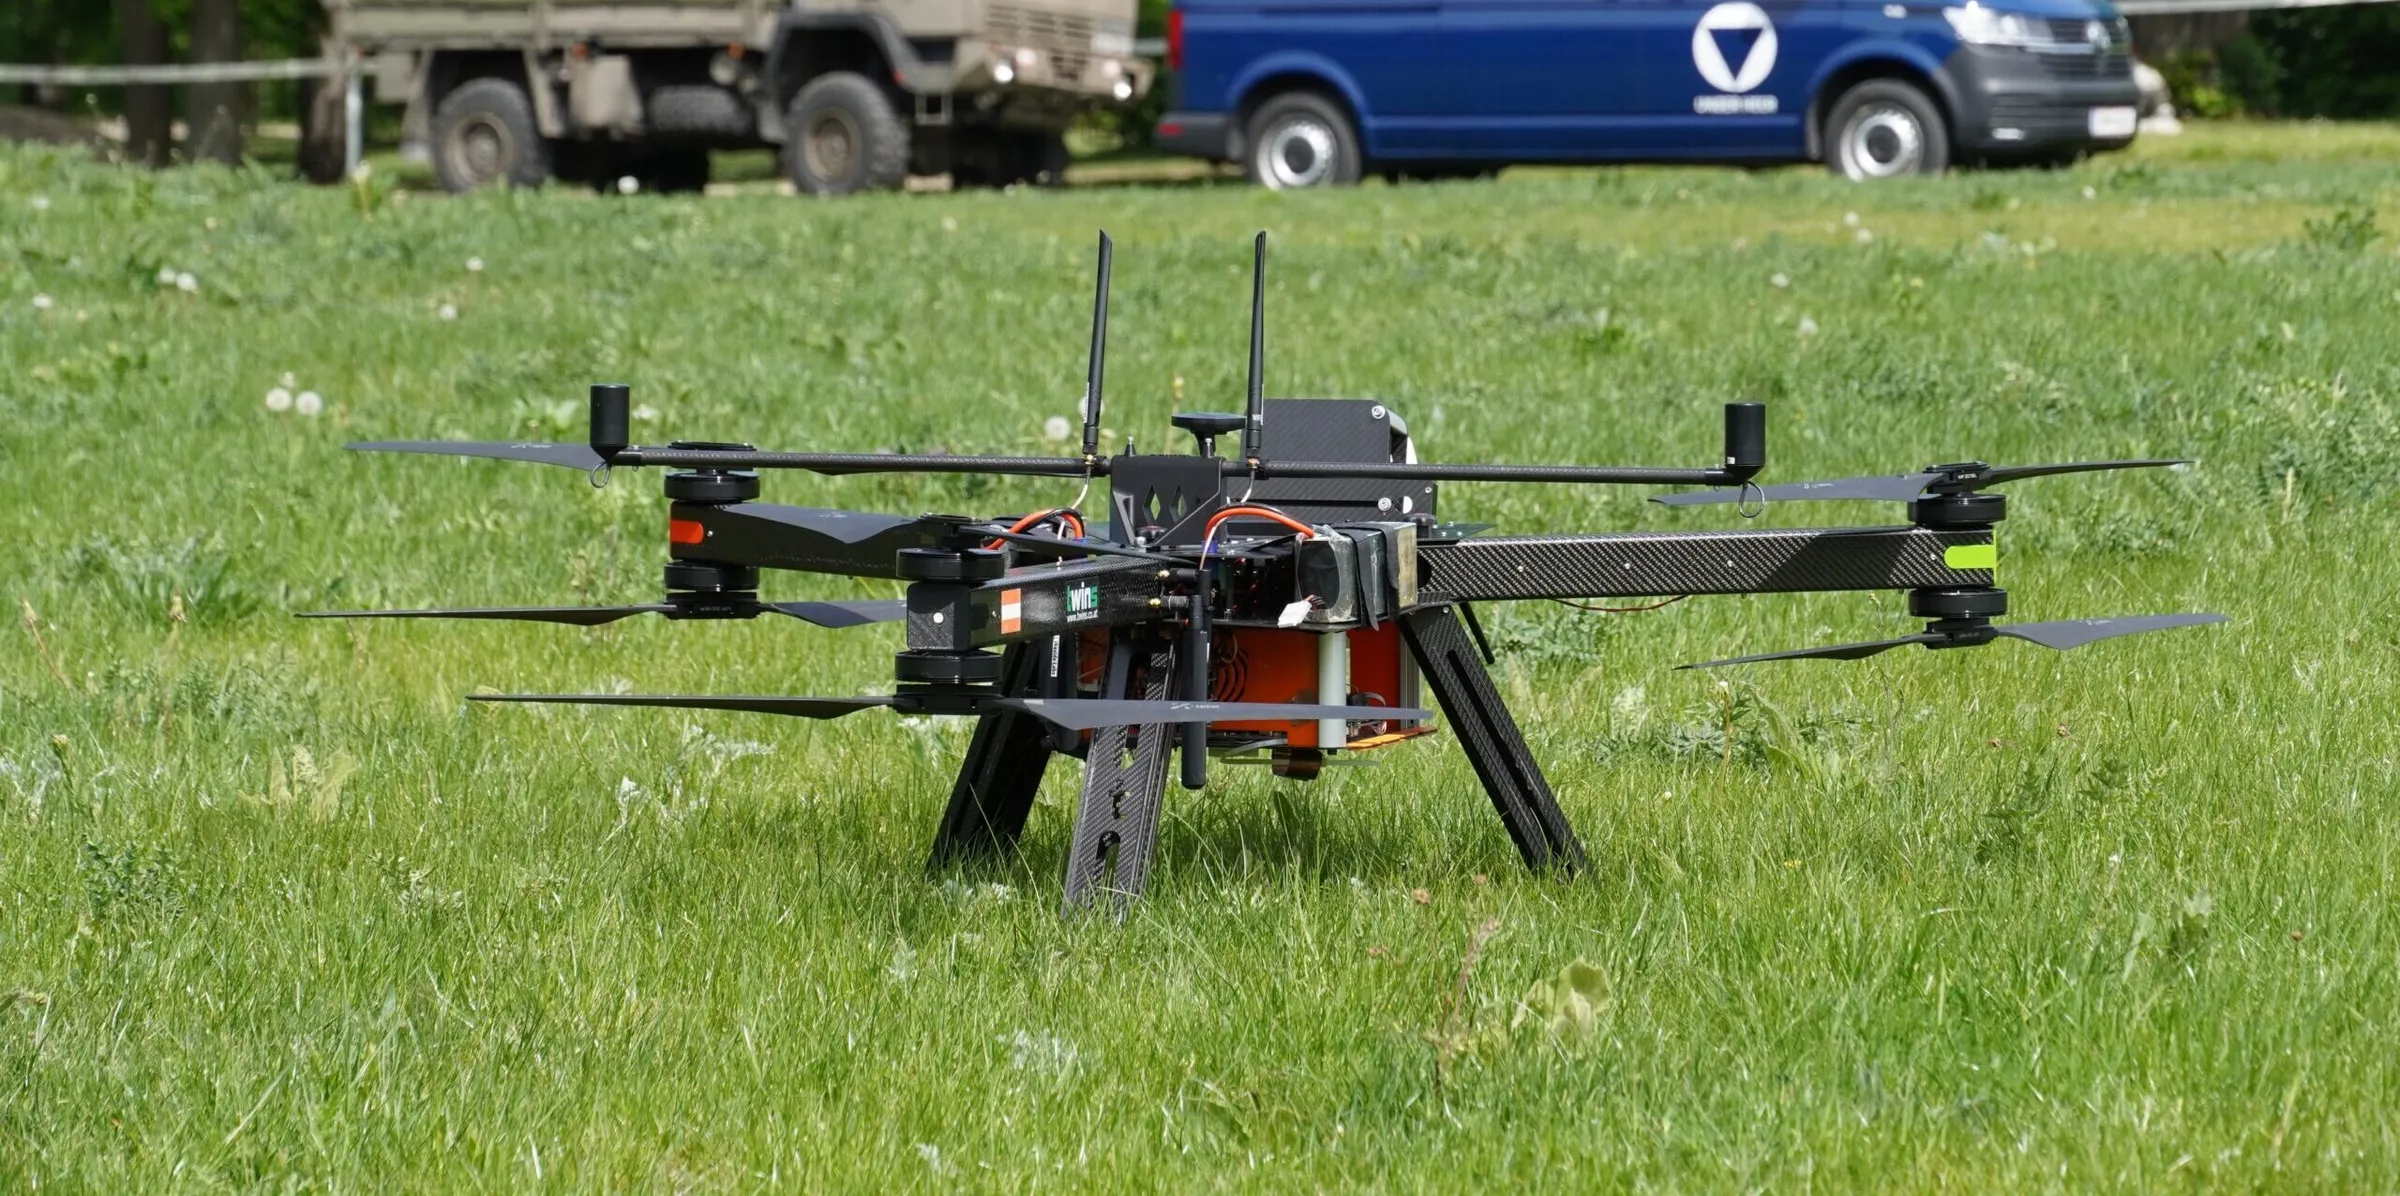
Proyecto NIKE-ROBComm: los vuelos de prueba se realizaron en cooperación con la Academia Militar Teres...


¿Qué beneficios ve en las aplicaciones civiles y quizá también en el ámbito militar?
El proyecto se centra en apoyar a las organizaciones civiles de emergencia, por ejemplo en catástrofes, grandes siniestros o en zonas urbanas de difícil acceso. Las tecnologías desarrolladas pueden ayudar a los equipos de emergencia a explorar zonas de peligro y a obtener más rápidamente una imagen de la situación. En principio, algunos componentes técnicos concretos, como la comunicación y la localización robustas, también pueden utilizarse para aplicaciones militares.
Así que el ámbito militar también desempeña un papel en el proyecto…
Sí. La Academia Militar Teresiana (Theresianische Militärakademie, MilAk) de Wiener Neustadt fue un socio importante como usuario final. Aportó requisitos realistas, conocimientos operativos y escenarios prácticos. Además, allí se celebraron talleres, varios vuelos de prueba para la recogida de datos y las pruebas finales de integración.
¿Qué otros socios de cooperación hubo?
Ante todo: el proyecto NIKE-ROBComm se financió a través del programa austriaco de investigación en seguridad KIRAS, con fondos del Ministerio Federal de Finanzas, por medio de la Agencia Austriaca de Promoción de la Investigación FFG. Lo dirigió Lakeside Labs GmbH.
Entre los socios de investigación figuraban Joanneum Research Digital, que desarrolló la fusión de datos y la gestión de tareas, y la Universidad de Klagenfurt, que investigó nuevos estimadores de estado para la localización. Los socios industriales fueron LoconIQ, especialista en tecnología de banda ultraancha, y twins GmbH, que desarrolla sistemas aéreos no tripulados. La Disaster Competence Network Austria se encargó de los aspectos de ciencias sociales del proyecto.
El proyecto se prolongó hasta finales de junio de 2026. En retrospectiva: ¿cuál fue el mayor reto?
El mayor reto fue la elevada complejidad técnica. En una duración de proyecto relativamente corta, los distintos componentes tuvieron que desarrollarse y, en parte, integrarse hasta el punto de poder probarse en condiciones realistas. Al mismo tiempo, en varios ámbitos seguía siendo necesaria investigación básica, por ejemplo sobre nuevos estimadores de estado y sobre la integración de la tecnología UWB en drones. Además, para entrenar los modelos de inteligencia artificial (IA) destinados a detectar personas y vehículos y determinar su posición, hubo que recopilar específicamente datos adecuados y etiquetarlos con gran esfuerzo, ya que los conjuntos de datos existentes solo eran adecuados de forma limitada.
Con tantas tareas difíciles: ¿qué le impulsó en este proyecto?
Me motiva especialmente que la investigación pueda tener un beneficio concreto para los equipos de emergencia y que, al mismo tiempo, vincule estrechamente la teoría y la práctica. También es especialmente estimulante trabajar en un equipo interdisciplinar, porque confluyen distintas perspectivas técnicas y de aplicación. Precisamente en talleres conjuntos o en pruebas en entornos realistas surgen retos que a menudo no son visibles en simulaciones o consideraciones teóricas.
Créditos de las imágenes
© Disaster Competence Network Austria · © Lakeside Labs GmbH
Sigue leyendo

Munición merodeadora Virtus de Stark: la 45.ª Brigada Acorazada «Litauen» la prueba en «Freedom Shield 2026»

Estaciones de drones para vigilancia marítima: Rift inicia pruebas frente a la costa francesa

Drones navales para el Báltico: Suecia contrata a Saildrone la vigilancia como servicio

Drones navales: Eviden presenta SMX, un sensor electromagnético de navegación
