





Roje dronów w działaniach miejskich: NIKE-ROBComm łączy w sieć drony i roboty lądowe
Projekt badawczy NIKE-ROBComm miał opracować odporną, autonomiczną łączność i nawigację dla rojów dronów i robotów w środowisku miejskim. Kierownik projektu Christian Raffelsberger mówi o celach, wyzwaniach i możliwych zastosowaniach wojskowych.
Przetłumaczono z niemieckiego oryginału wywiadu:Sprawdził zespół redakcyjny Unmanned Magazine.
Opracowanie odpornej i autonomicznej łączności oraz nawigacji dla rojów dronów i rojów robotów w środowisku miejskim – taki był cel projektu badawczego NIKE-ROBComm. Ponad dwa lata badań przyniosły teraz pierwsze wyniki, które pomagają szybciej rozpoznawać strefy zagrożenia i uzyskiwać obraz sytuacji operacyjnej. Zapytaliśmy kierownika projektu Christiana Raffelsbergera o cele i wyzwania projektu oraz o to, w jakim stopniu do pomyślenia są także zastosowania wojskowe.
Panie Raffelsberger, proszę opisać, o co zasadniczo chodzi w projekcie NIKE-ROBComm.
W projekcie opracowaliśmy podstawy technologiczne, aby mieszane roje dronów i robotów lądowych mogły być niezawodnie wykorzystywane nawet w złożonych miejskich scenariuszach katastrof. Takie systemy mają wspierać służby ratownicze w rozpoznawaniu trudno dostępnych lub niebezpiecznych obszarów, zbierać dane z sensorów i pomagać w jak najszybszym stworzeniu kompleksowego obrazu sytuacji operacyjnej. Nadrzędnym celem jest zwiększenie bezpieczeństwa i efektywności pozyskiwania informacji w sytuacjach katastrof.
Jakie podejście wybraliście do tego złożonego zadania?
Aby osiągnąć cel, opracowano kilka powiązanych ze sobą komponentów. Po pierwsze odporną łączność maszyna–maszyna (M2M) do przesyłania danych z sensorów między dronami a robotami lądowymi. Podstawą technologiczną jest technologia ultraszerokopasmowa (UWB), łączona z technologiami komunikacyjnymi takimi jak 5G czy WiFi. Oprócz łączności decydująca jest także nawigacja, nawet gdy nie jest dostępny sygnał globalnego systemu nawigacji satelitarnej (GNSS). W tym celu prowadzono badania nad metodami odpornej estymacji stanu, które umożliwiają nawigację autonomiczną nawet w złożonych środowiskach, częściowo pozbawionych GNSS. Aby służby ratownicze otrzymywały najważniejsze informacje, pracowano również nad metodami fuzji i redukcji danych z sensorów.
Z jakimi konkretnymi scenariuszami pracowaliście w projekcie?
Jednym z konkretnych przypadków użycia było na przykład wykrywanie osób i pojazdów, określanie ich dokładnej pozycji i przekazywanie tych informacji do systemu obrazu sytuacji operacyjnej. Dzięki temu rejestrowano nie tylko to, co znajduje się w rejonie działań, ale także, gdzie dokładnie się znajduje.
Jakie zalety widzi Pan w technologii ultraszerokopasmowej (UWB) w tym obszarze zastosowań – i gdzie leżą jej granice?
UWB wykorzystuje do komunikacji bardzo krótkie impulsy, co oznacza, że do transmisji używane jest szerokie pasmo częstotliwości. W przeciwieństwie do technologii wąskopasmowych UWB jest zatem mniej podatna na celowe zakłócenia, takie jak zagłuszanie częstotliwości, czy na interferencje z innymi technologiami.

UWB można też wykorzystywać do lokalizacji, co jest przydatne właśnie na obszarach bez sygnałów GNSS. Jej ograniczenia dotyczą przede wszystkim zasięgu, który mogą zmniejszać przeszkody takie jak budynki, beton czy metal. Przepływność danych jest też niższa w porównaniu z technologiami takimi jak 5G czy WiFi, dlatego UWB nadaje się tylko w ograniczonym stopniu do dużych ilości danych, takich jak filmy czy obrazy w wysokiej rozdzielczości. Ponieważ jednak zastosowanie UWB w takich systemach robotycznych jest wciąż stosunkowo młodą dziedziną badań, istnieje dalszy potencjał udoskonaleń technicznych i lepszego dostosowania do rzeczywistych warunków działania.
Jakie rozwiązanie powstaje w ramach NIKE-ROBComm i co odróżnia projekt od innych istniejących podejść?
Rezultatem był prototyp typu proof of concept. Szczególne podejście NIKE-ROBComm polega na całościowym uwzględnieniu różnych wyzwań technicznych, ale także organizacyjnych. Obejmuje to analizę akceptacji wśród służb ratowniczych czy pytanie, jak taki system można włączyć do przyszłych koncepcji szkoleniowych.
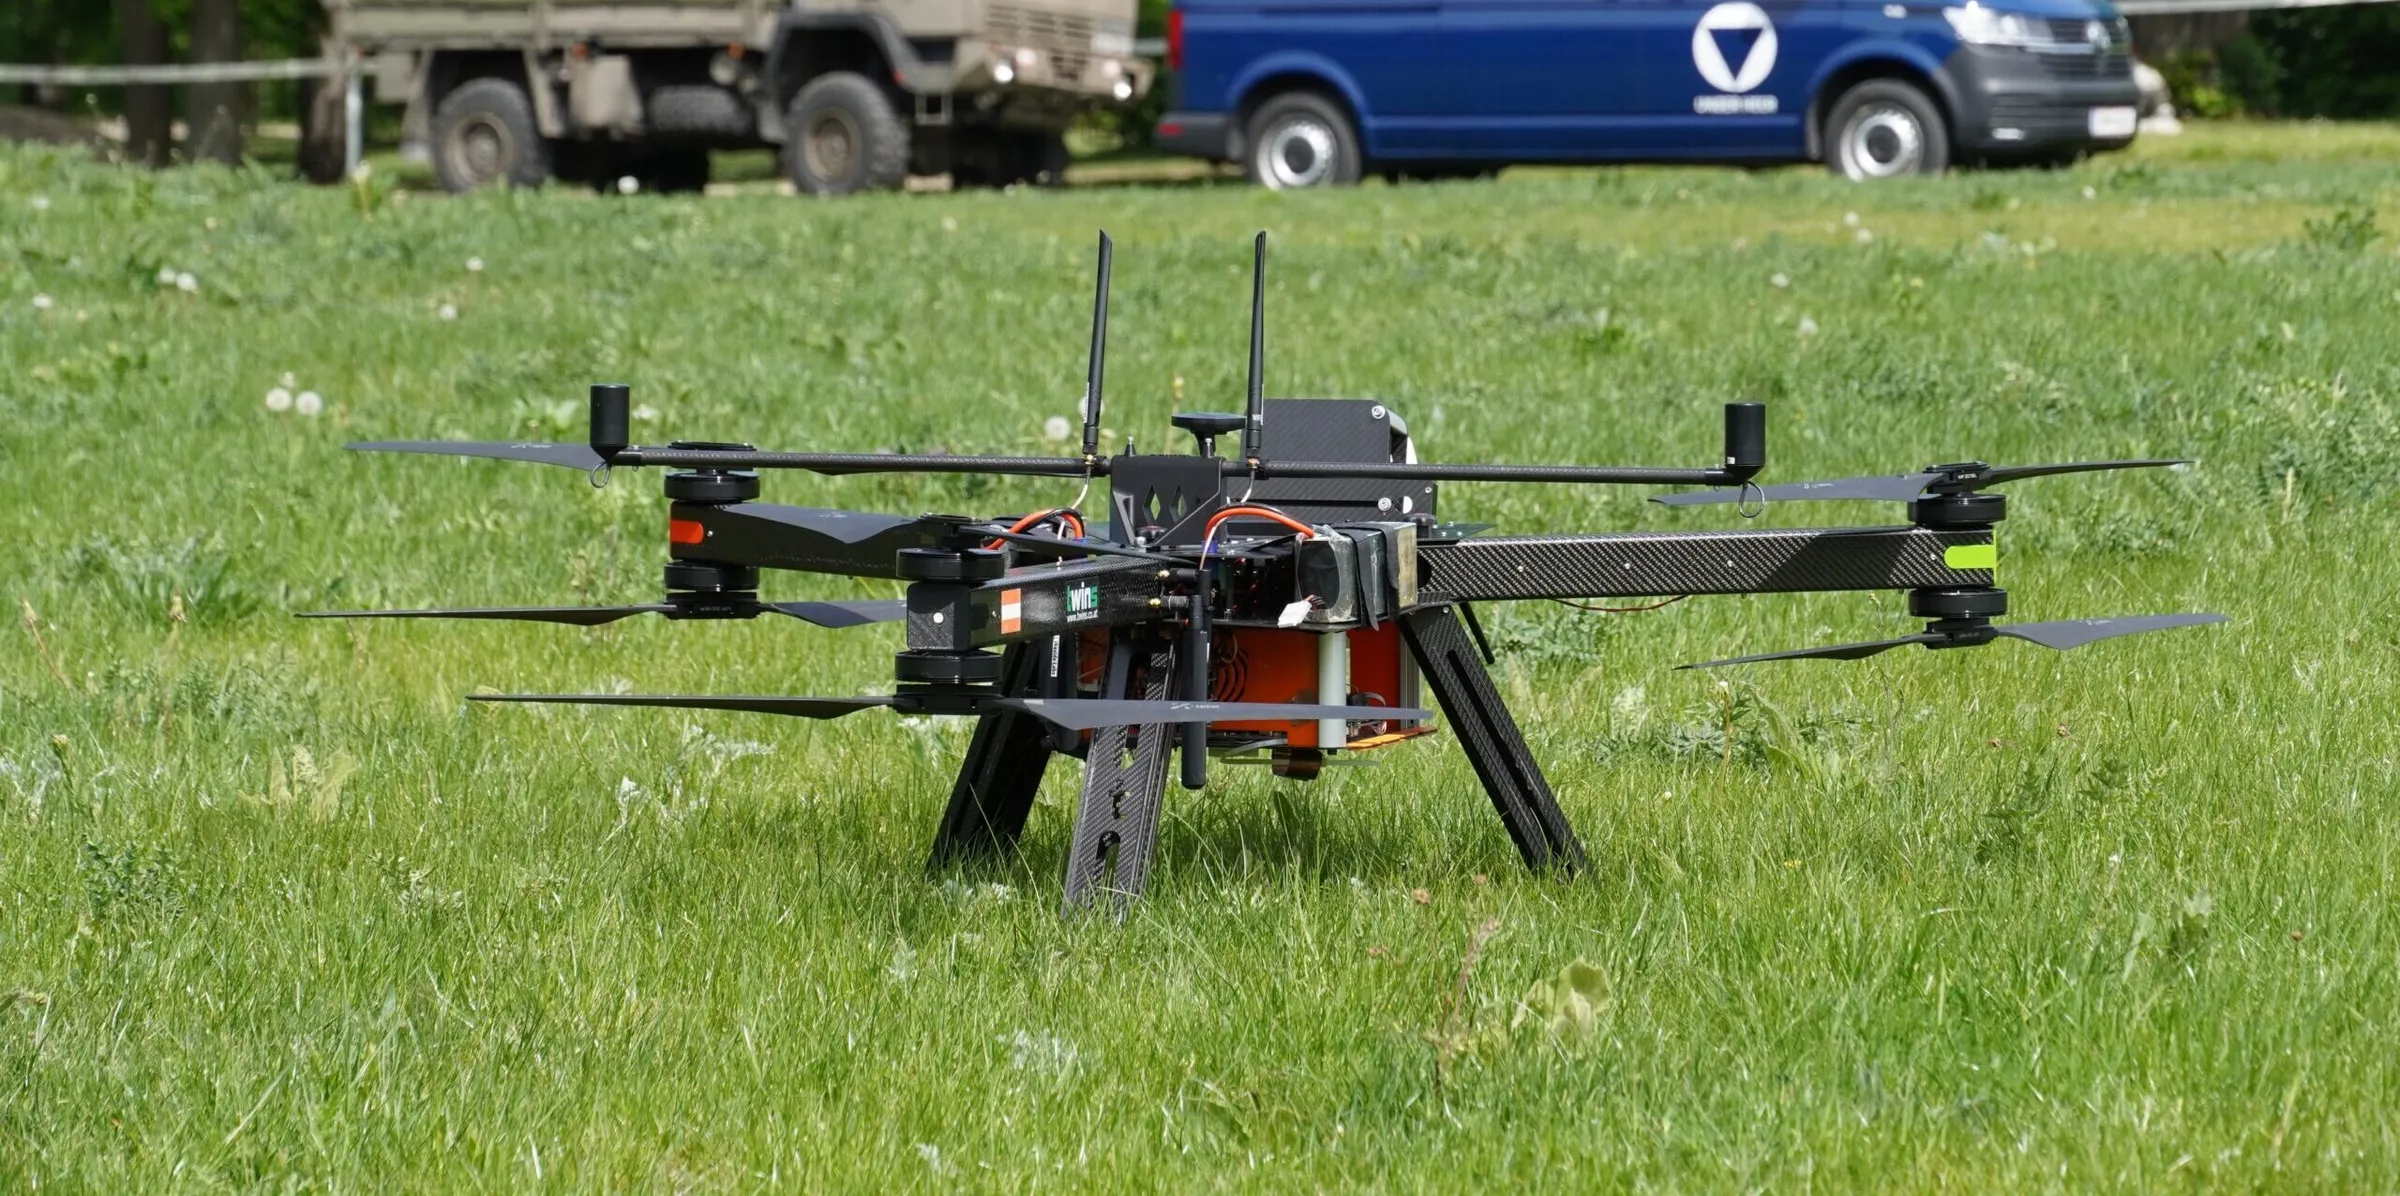
Projekt NIKE-ROBComm: testy w locie odbyły się we współpracy z Akademią Wojskową im. Marii Teresy...


Jakie korzyści widzi Pan w zastosowaniach cywilnych – a może także w obszarze wojskowym?
Projekt koncentruje się na wspieraniu cywilnych organizacji ratowniczych, na przykład podczas katastrof, poważnych zdarzeń lub w trudno dostępnych obszarach miejskich. Opracowane technologie mogą pomóc służbom ratowniczym szybciej rozpoznawać strefy zagrożenia i uzyskiwać obraz sytuacji operacyjnej. Zasadniczo poszczególne komponenty techniczne, takie jak odporna łączność i lokalizacja, mogą być wykorzystywane także w zastosowaniach wojskowych.
A więc w projekcie rolę odgrywa również wojsko …
Tak. Akademia Wojskowa im. Marii Teresy (Theresianische Militärakademie, MilAk) w Wiener Neustadt była ważnym partnerem jako użytkownik końcowy. Wniosła realistyczne wymagania, wiedzę operacyjną i praktyczne scenariusze. Ponadto odbyły się tam warsztaty, kilka testów w locie służących zbieraniu danych oraz końcowe testy integracyjne.
Jacy byli inni partnerzy współpracy?
Przede wszystkim: projekt NIKE-ROBComm był finansowany w ramach austriackiego programu badań nad bezpieczeństwem KIRAS ze środków Federalnego Ministerstwa Finansów za pośrednictwem austriackiej agencji wspierania badań FFG. Kierowała nim firma Lakeside Labs GmbH.
Do partnerów badawczych należały Joanneum Research Digital, który opracował fuzję danych i zarządzanie zadaniami, oraz Uniwersytet w Klagenfurcie, który badał nowatorskie estymatory stanu do lokalizacji. Partnerami przemysłowymi były LoconIQ, specjalista w dziedzinie technologii ultraszerokopasmowej, oraz twins GmbH, firma opracowująca bezzałogowe systemy powietrzne. Disaster Competence Network Austria odpowiadała za aspekty projektu z zakresu nauk społecznych.
Projekt trwał do końca czerwca 2026 roku. Patrząc wstecz: co było największym wyzwaniem?
Największym wyzwaniem była wysoka złożoność techniczna. W stosunkowo krótkim czasie trwania projektu poszczególne komponenty musiały zostać opracowane i częściowo zintegrowane w takim stopniu, aby można je było przetestować w realistycznych warunkach. Jednocześnie w kilku obszarach nadal konieczne były badania podstawowe, na przykład nad nowatorskimi estymatorami stanu i nad integracją technologii UWB na dronach. Ponadto do wytrenowania modeli sztucznej inteligencji (AI) służących wykrywaniu osób i pojazdów oraz określaniu ich pozycji trzeba było specjalnie zebrać i pracochłonnie oznaczyć odpowiednie dane, ponieważ istniejące zbiory danych nadawały się do tego tylko w ograniczonym stopniu.
Przy tak trudnych zadaniach: co Pana napędzało w tym projekcie?
Szczególnie motywuje mnie to, że badania mogą przynieść konkretną korzyść służbom ratowniczym, a jednocześnie ściśle łączą teorię z praktyką. Szczególnie ciekawa jest też praca w interdyscyplinarnym zespole, ponieważ spotykają się w nim różne perspektywy techniczne i aplikacyjne. Zwłaszcza podczas wspólnych warsztatów czy testów w realistycznym otoczeniu ujawniają się wyzwania, które często nie są widoczne w symulacjach ani w rozważaniach teoretycznych.
Źródła zdjęć
© Disaster Competence Network Austria · © Lakeside Labs GmbH
Czytaj dalej

Amunicja krążąca Virtus firmy Stark: 45 Brygada Pancerna „Litauen” testuje ją na „Freedom Shield 2026”

Stacje dronów do obserwacji morskiej: Rift rozpoczyna testy u wybrzeży Francji

Drony morskie na Bałtyku: Szwecja kupuje od Saildrone obserwację jako usługę

Drony morskie: Eviden prezentuje SMX, elektromagnetyczny czujnik nawigacyjny
