





Sciami di droni nelle operazioni urbane: NIKE-ROBComm mette in rete droni e robot terrestri
Il progetto di ricerca NIKE-ROBComm puntava a sviluppare comunicazione e navigazione robuste e autonome per sciami di droni e robot in ambiente urbano. Il responsabile del progetto Christian Raffelsberger parla di obiettivi, sfide e possibili applicazioni militari.
Tradotto dall'intervista originale in tedesco:Revisionato dalla redazione di Unmanned Magazine.
Sviluppare comunicazione e navigazione robuste e autonome per sciami di droni e sciami di robot in ambiente urbano: era questo l’obiettivo del progetto di ricerca NIKE-ROBComm. Oltre due anni di ricerca hanno ora prodotto i primi risultati, che aiutano a esplorare le zone di pericolo e a ottenere più rapidamente un quadro della situazione. Abbiamo chiesto al responsabile del progetto Christian Raffelsberger quali siano gli obiettivi e le sfide del progetto e in che misura siano concepibili anche applicazioni militari.
Signor Raffelsberger, ci descriva di che cosa tratta essenzialmente il progetto NIKE-ROBComm.
Nel progetto abbiamo sviluppato le basi tecnologiche affinché sciami misti di droni e robot terrestri possano essere impiegati in modo affidabile anche in scenari di catastrofe urbani complessi. Questi sistemi devono supportare i soccorritori nell’esplorazione di aree difficilmente accessibili o pericolose, raccogliere dati dei sensori e contribuire a creare il più rapidamente possibile un quadro completo della situazione. L’obiettivo generale è aumentare la sicurezza e l’efficienza della raccolta di informazioni nelle situazioni di catastrofe.
Quale approccio avete scelto per questo compito complesso?
Per raggiungere l’obiettivo sono stati sviluppati diversi componenti interconnessi. Innanzitutto una comunicazione machine-to-machine (M2M) robusta per la trasmissione dei dati dei sensori tra droni e robot terrestri. La base tecnologica è la banda ultralarga (UWB), combinata con tecnologie di comunicazione come 5G o WiFi. Oltre alla comunicazione è decisiva anche la navigazione, anche quando non è disponibile alcun segnale del sistema globale di navigazione satellitare (GNSS). A tal fine sono stati studiati metodi di stima robusta dello stato che consentono la navigazione autonoma anche in ambienti complessi e in parte privi di GNSS. Per garantire che i soccorritori ricevano le informazioni più importanti, si è lavorato anche su metodi di fusione e riduzione dei dati dei sensori.
Con quali scenari concreti avete lavorato nel progetto?
Un caso d’uso concreto era ad esempio rilevare persone e veicoli, determinarne la posizione esatta e trasmettere queste informazioni a un sistema per il quadro della situazione. In questo modo si rilevava non solo che cosa si trova nell’area d’intervento, ma anche esattamente dove.
Quali vantaggi vede nella tecnologia a banda ultralarga (UWB) in questo campo di applicazione, e quali sono i suoi limiti?
L’UWB usa per la comunicazione impulsi molto brevi, il che significa che per la trasmissione viene utilizzata un’ampia banda di frequenze. A differenza delle tecnologie a banda stretta, l’UWB è quindi meno sensibile alle interferenze intenzionali, come il disturbo (jamming) delle frequenze, o alle interferenze con altre tecnologie.

L’UWB può essere usata anche per la localizzazione, utile proprio nelle aree senza segnali GNSS. I suoi limiti risiedono soprattutto nella portata, che può essere ridotta da ostacoli come edifici, cemento o metallo. Anche la velocità di trasmissione dei dati è inferiore rispetto a tecnologie come 5G o WiFi, per cui è utilizzabile solo in misura limitata per grandi volumi di dati come video o immagini ad alta risoluzione. Tuttavia, poiché l’impiego dell’UWB in questi sistemi robotici è un campo di ricerca ancora relativamente giovane, esiste un ulteriore potenziale di miglioramenti tecnici e di migliore adattamento alle condizioni operative reali.
Quale soluzione nasce con NIKE-ROBComm e che cosa distingue il progetto da altri approcci esistenti?
Il risultato è stato un prototipo proof-of-concept. L’approccio particolare di NIKE-ROBComm sta nella considerazione olistica delle diverse sfide tecniche, ma anche organizzative. Ciò include l’analisi dell’accettazione da parte dei soccorritori o la questione di come un tale sistema possa essere inserito nei futuri concetti di addestramento.
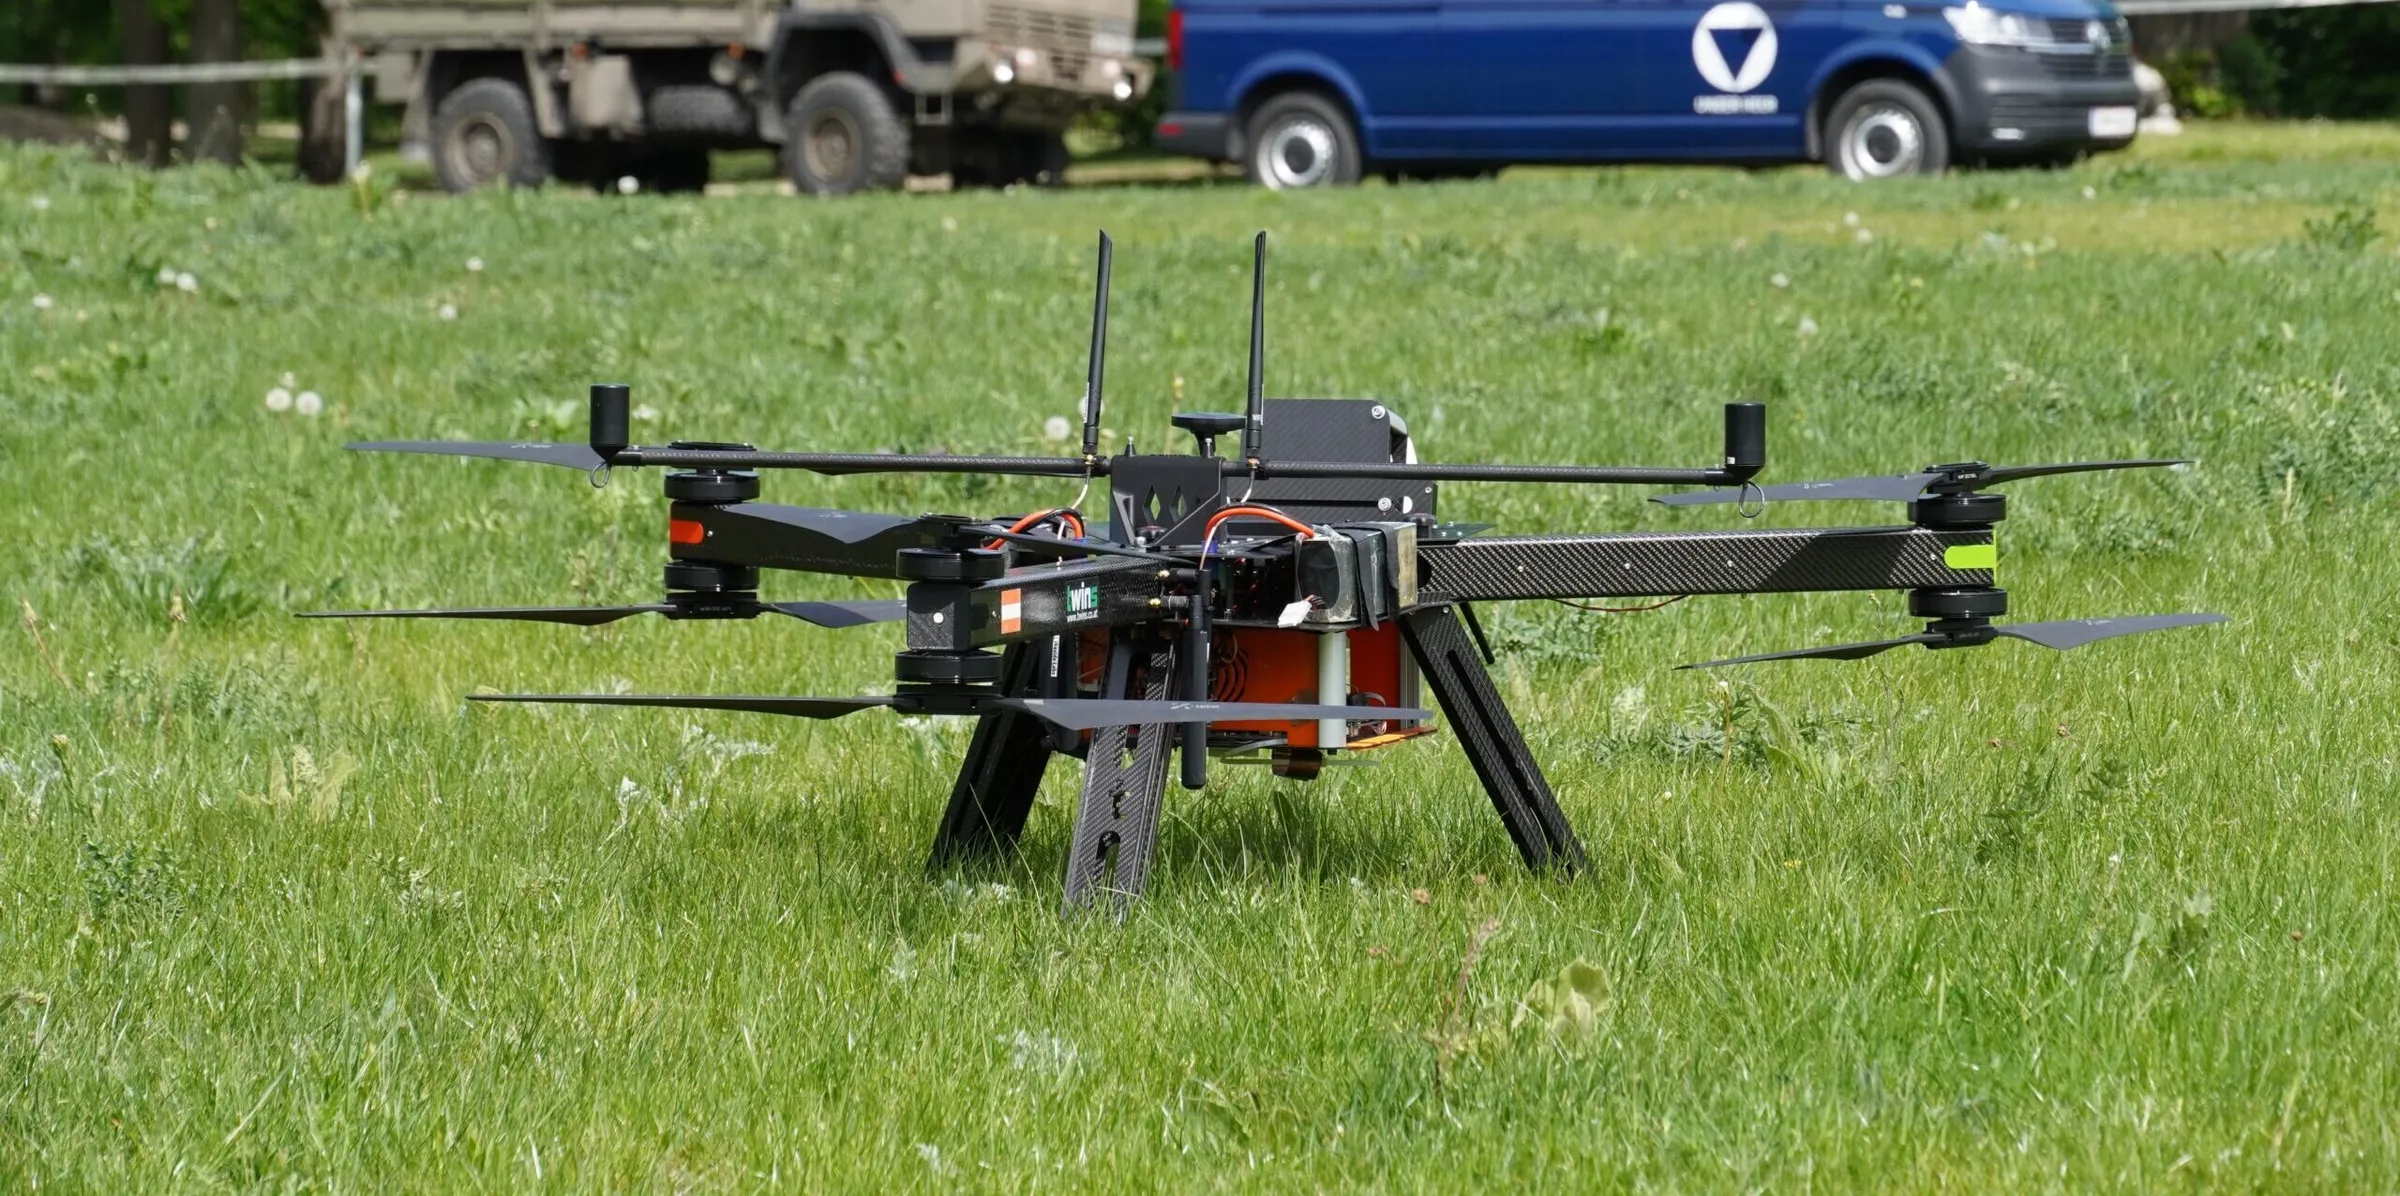
Progetto NIKE-ROBComm: i test di volo si sono svolti in collaborazione con l’Accademia militare teres...


Quali benefici vede nelle applicazioni civili, e forse anche in ambito militare?
Il progetto si concentra sul supporto alle organizzazioni civili di emergenza, ad esempio in caso di catastrofi, grandi incidenti o in aree urbane difficilmente accessibili. Le tecnologie sviluppate possono aiutare i soccorritori a esplorare le zone di pericolo e a ottenere più rapidamente un quadro della situazione. In linea di principio, singoli componenti tecnici, come la comunicazione e la localizzazione robuste, possono essere utilizzati anche per applicazioni militari.
Quindi anche il mondo militare ha un ruolo nel progetto …
Sì. L’Accademia militare teresiana (Theresianische Militärakademie, MilAk) di Wiener Neustadt è stata un partner importante come utente finale. Ha fornito requisiti realistici, conoscenze operative e scenari pratici. Inoltre vi si sono svolti workshop, diversi test di volo per la raccolta di dati e i test di integrazione finali.
Quali altri partner di cooperazione c’erano?
Innanzitutto: il progetto NIKE-ROBComm è stato finanziato nell’ambito del programma austriaco di ricerca sulla sicurezza KIRAS con fondi del ministero federale delle Finanze, tramite l’agenzia austriaca per la promozione della ricerca FFG. È stato guidato da Lakeside Labs GmbH.
Tra i partner di ricerca figuravano Joanneum Research Digital, che ha sviluppato la fusione dei dati e la gestione dei compiti, e l’Università di Klagenfurt, che ha studiato nuovi stimatori di stato per la localizzazione. I partner industriali erano LoconIQ, specialista della tecnologia a banda ultralarga, e twins GmbH, che sviluppa sistemi aerei senza pilota. Il Disaster Competence Network Austria era responsabile degli aspetti di scienze sociali del progetto.
Il progetto è durato fino alla fine di giugno 2026. Guardando indietro: qual è stata la sfida più grande?
La sfida più grande è stata l’elevata complessità tecnica. Nella durata relativamente breve del progetto, i singoli componenti dovevano essere sviluppati e in parte integrati al punto da poter essere testati in condizioni realistiche. Al tempo stesso, in diversi ambiti era ancora necessaria ricerca di base, ad esempio su nuovi stimatori di stato e sull’integrazione della tecnologia UWB sui droni. Inoltre, per addestrare i modelli di intelligenza artificiale (IA) per il rilevamento e la determinazione della posizione di persone e veicoli, è stato necessario raccogliere appositamente dati adatti ed etichettarli con grande impegno, poiché i set di dati esistenti erano adatti solo in misura limitata.
Con tutti questi compiti difficili: che cosa l’ha motivata in questo progetto?
Mi motiva in particolare il fatto che la ricerca possa essere di concreto beneficio per i soccorritori e al tempo stesso colleghi strettamente teoria e pratica. Anche lavorare in un team interdisciplinare è particolarmente stimolante, perché vi confluiscono diverse prospettive tecniche e applicative. Proprio nei workshop comuni o nei test in ambienti realistici emergono sfide che spesso non sono visibili nelle simulazioni o nelle considerazioni teoriche.
Crediti fotografici
© Disaster Competence Network Austria · © Lakeside Labs GmbH
Continua a esplorare

Munizione circuitante Virtus di Stark: la 45ª Brigata corazzata «Litauen» la testa a «Freedom Shield 2026»

Droni da stazioni autonome per la sorveglianza marittima: Rift avvia i test al largo della costa francese

Droni navali per il Baltico: la Svezia acquista la sorveglianza da Saildrone come servizio

Droni navali: Eviden presenta l'SMX, un sensore elettromagnetico per la navigazione
