





Roje dronů v městských operacích: NIKE-ROBComm propojuje drony a pozemní roboty
Výzkumný projekt NIKE-ROBComm měl vyvinout robustní, autonomní komunikaci a navigaci pro roje dronů a robotů v městském prostředí. Vedoucí projektu Christian Raffelsberger hovoří o cílech, výzvách a možném vojenském využití.
Přeloženo z německého originálního rozhovoru:Zkontrolovala redakce Unmanned Magazine.
Vyvinout robustní a autonomní komunikaci a navigaci pro roje dronů a roje robotů v městském prostředí – to byl cíl výzkumného projektu NIKE-ROBComm. Více než dva roky výzkumu nyní přinesly první výsledky, které pomáhají rychleji prozkoumávat nebezpečné zóny a získat operační obraz. Zeptali jsme se vedoucího projektu Christiana Raffelsbergera na cíle a výzvy projektu a na to, do jaké míry je myslitelné i vojenské využití.
Pane Raffelsbergere, popište nám prosím, o co v projektu NIKE-ROBComm v podstatě jde.
V projektu jsme vyvinuli technologické základy pro to, aby bylo možné smíšené roje dronů a pozemních robotů spolehlivě nasazovat i ve složitých scénářích katastrof v městském prostředí. Takové systémy mají podporovat záchranáře při průzkumu těžko přístupných nebo nebezpečných oblastí, sbírat senzorová data a pomáhat co nejrychleji vytvořit komplexní operační obraz. Zastřešujícím cílem je zvýšit bezpečnost a efektivitu získávání informací v situacích katastrof.
Jaký přístup jste k tomuto složitému úkolu zvolili?
K dosažení cíle bylo vyvinuto několik vzájemně propojených komponent. Za prvé robustní komunikace mezi stroji (M2M) pro přenos senzorových dat mezi drony a pozemními roboty. Technologickým základem je ultraširokopásmová technologie (UWB), která se kombinuje s komunikačními technologiemi, jako je 5G nebo WiFi. Kromě komunikace je rozhodující také navigace, a to i tehdy, když není k dispozici signál globálního navigačního satelitního systému (GNSS). Za tímto účelem se zkoumaly metody robustního odhadu stavu, které umožňují autonomní navigaci i ve složitých prostředích, kde je signál GNSS zčásti nedostupný. Aby záchranáři dostávali nejdůležitější informace, pracovalo se také na metodách fúze a redukce senzorových dat.
S jakými konkrétními scénáři jste v projektu pracovali?
Jedním konkrétním případem použití byla například detekce osob a vozidel, určení jejich přesné polohy a přenos těchto informací do systému operačního obrazu. Tím se zachytilo nejen to, co se v prostoru nasazení nachází, ale také přesně kde.
Jaké výhody vidíte v ultraširokopásmové technologii (UWB) v této oblasti použití – a kde jsou její hranice?
UWB používá ke komunikaci velmi krátké impulzy, což znamená, že se pro přenos využívá široké frekvenční pásmo. Na rozdíl od úzkopásmových technologií je proto UWB méně náchylná k úmyslnému narušení, jako je rušení (jamming) frekvencí, nebo k interferencím s jinými technologiemi.

UWB lze využít také k lokalizaci, což je užitečné právě v oblastech bez signálu GNSS. Její hranice spočívají především v dosahu, který mohou omezovat překážky, jako jsou budovy, beton nebo kov. Přenosová rychlost je také nižší ve srovnání s technologiemi, jako je 5G nebo WiFi, takže pro velké objemy dat, jako jsou videa nebo snímky s vysokým rozlišením, je použitelná jen omezeně. Protože je však využití UWB v takových robotických systémech stále poměrně mladou oblastí výzkumu, existuje další potenciál pro technická zlepšení a lepší přizpůsobení reálným podmínkám nasazení.
Jaké řešení v rámci NIKE-ROBComm vzniká a čím se projekt odlišuje od jiných existujících přístupů?
Výsledkem byl prototyp pro ověření koncepce (proof of concept). Zvláštní přístup NIKE-ROBComm spočívá v celostním pohledu na různé technické, ale i organizační výzvy. K tomu patří analýza přijetí u záchranářů nebo otázka, jak lze takový systém začlenit do budoucích výcvikových koncepcí.
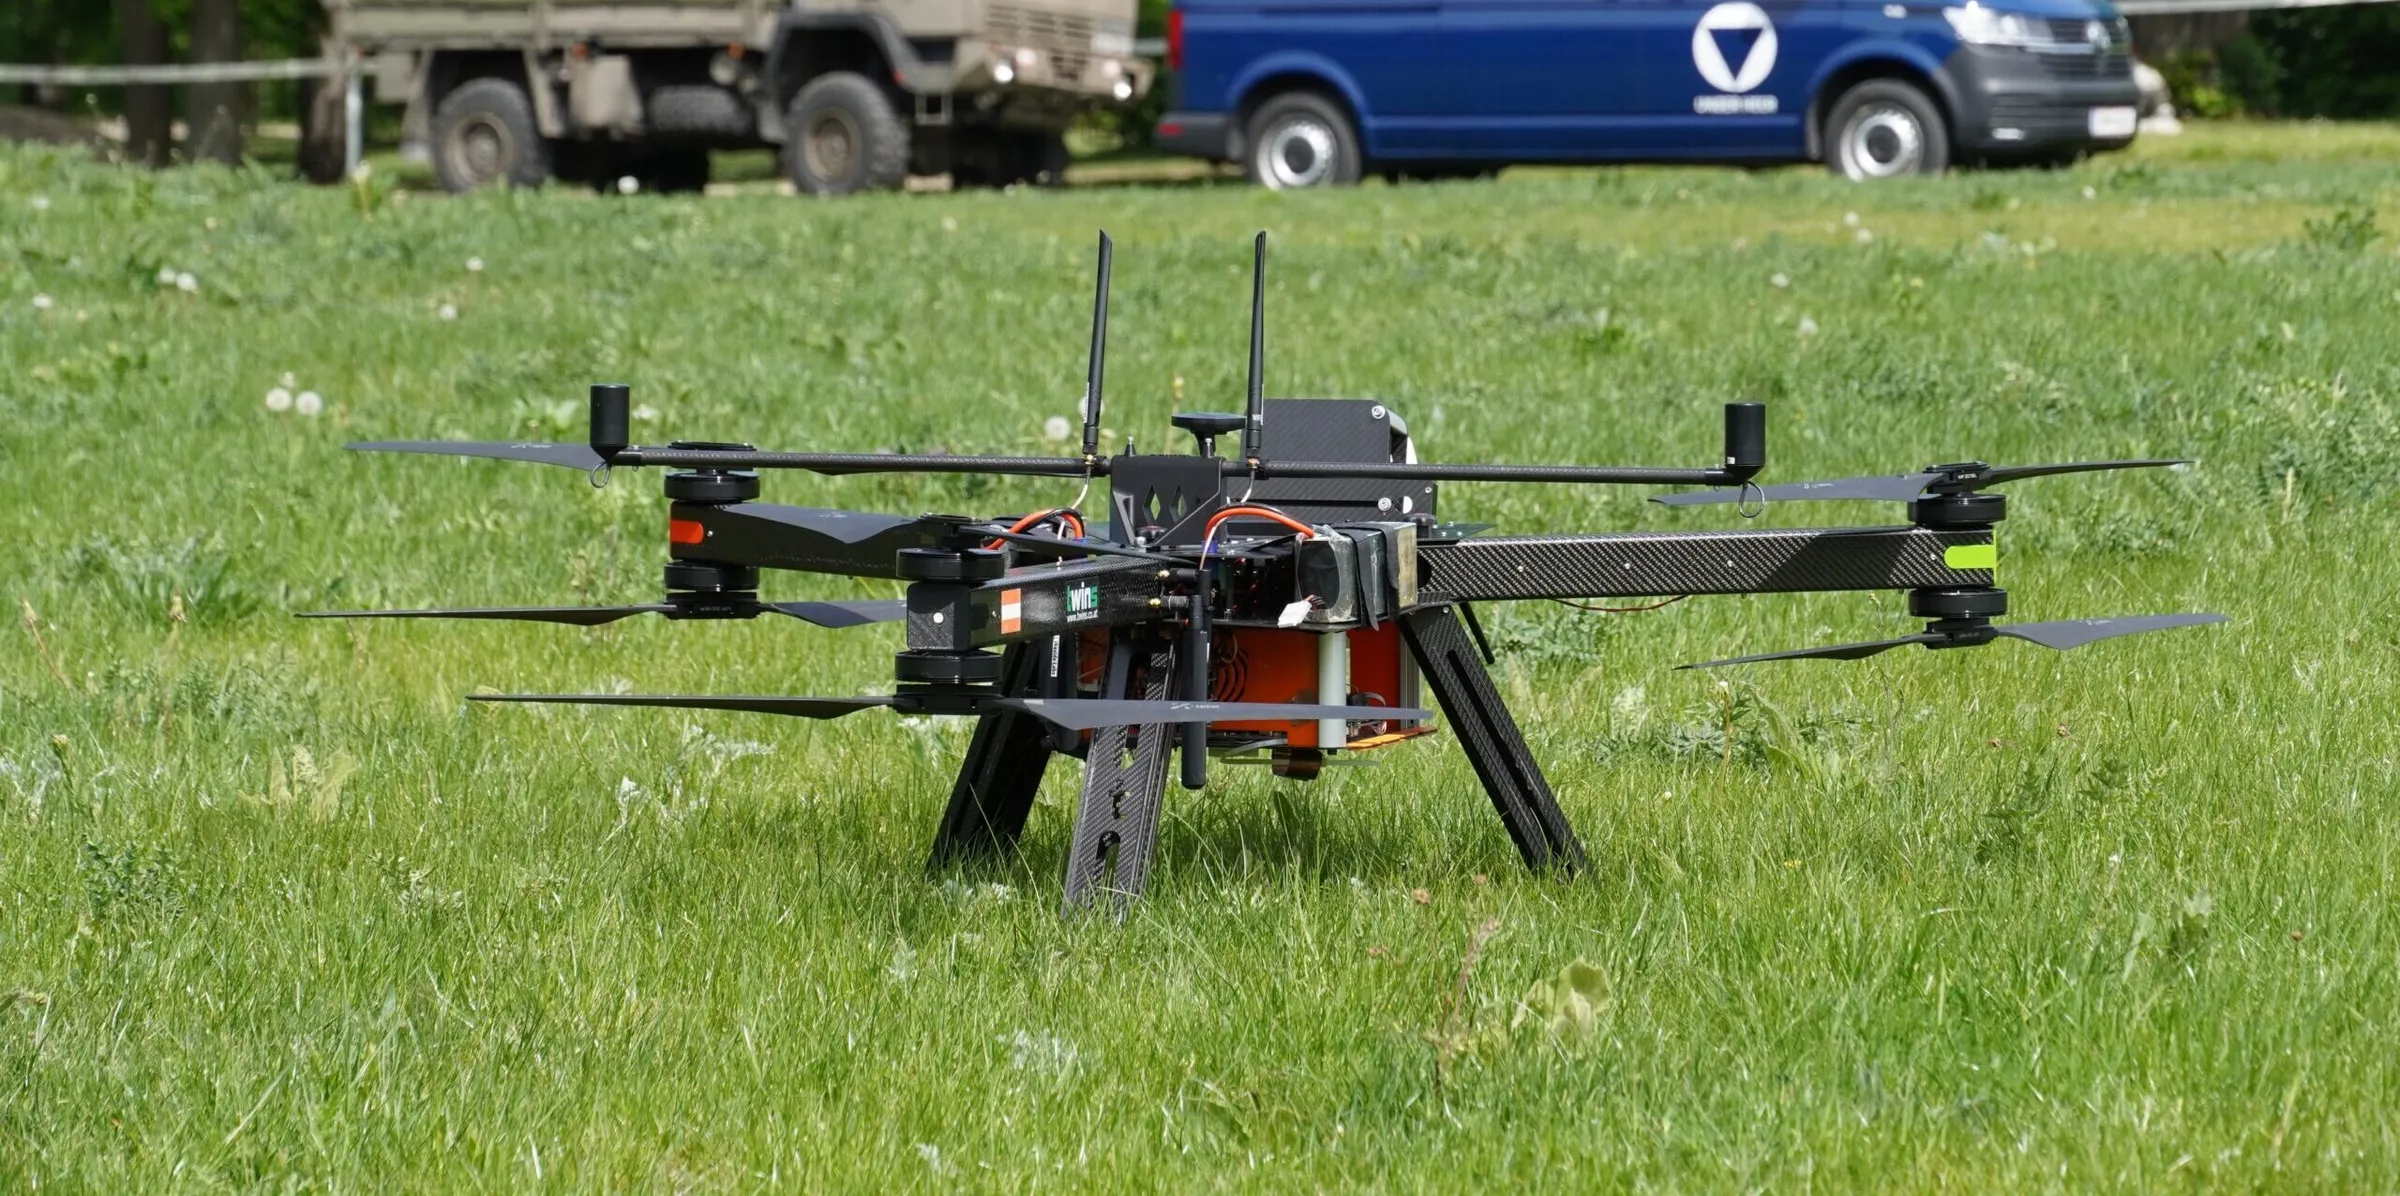
Projekt NIKE-ROBComm: letové zkoušky probíhaly ve spolupráci s Tereziánskou vojenskou akad...


Jaký přínos vidíte v civilních aplikacích – a možná i ve vojenské oblasti?
Projekt se zaměřuje na podporu civilních záchranných organizací, například při katastrofách, mimořádných událostech velkého rozsahu nebo v těžko přístupných městských oblastech. Vyvinuté technologie mohou záchranářům pomoci rychleji prozkoumat nebezpečné zóny a získat operační obraz. V zásadě lze jednotlivé technické komponenty, jako je robustní komunikace a lokalizace, využít i pro vojenské aplikace.
Armáda tedy v projektu také hraje roli …
Ano. Tereziánská vojenská akademie (Theresianische Militärakademie, MilAk) ve Vídeňském Novém Městě byla důležitým partnerem jako koncový uživatel. Přispěla realistickými požadavky, operačními znalostmi a praktickými scénáři. Kromě toho se tam konaly workshopy, několik letových zkoušek ke sběru dat a závěrečné integrační testy.
Jací další partneři na spolupráci se účastnili?
Především: projekt NIKE-ROBComm byl financován v rámci rakouského programu bezpečnostního výzkumu KIRAS z prostředků spolkového ministerstva financí prostřednictvím rakouské agentury pro podporu výzkumu FFG. Vedla jej společnost Lakeside Labs GmbH.
Mezi výzkumné partnery patřily Joanneum Research Digital, která vyvinula fúzi dat a řízení úkolů, a Klagenfurtská univerzita, která zkoumala nové stavové estimátory pro lokalizaci. Průmyslovými partnery byly LoconIQ, specialista na ultraširokopásmovou technologii, a twins GmbH, která vyvíjí bezpilotní letecké systémy. Disaster Competence Network Austria odpovídala za společenskovědní aspekty projektu.
Projekt běžel do konce června 2026. Když se ohlédnete: co bylo největší výzvou?
Největší výzvou byla vysoká technická složitost. V poměrně krátké době trvání projektu bylo nutné jednotlivé komponenty vyvinout a zčásti integrovat do té míry, aby je bylo možné testovat v realistických podmínkách. Zároveň byl v několika oblastech stále nutný základní výzkum, například u nových stavových estimátorů a u integrace technologie UWB na drony. Kromě toho bylo pro trénink modelů umělé inteligence (AI) pro detekci a určování polohy osob a vozidel nutné speciálně shromáždit vhodná data a pracně je označit, protože existující datové sady byly vhodné jen omezeně.
Co vás při všech těchto náročných úkolech na tomto projektu hnalo kupředu?
Motivuje mě zejména to, že výzkum může mít pro záchranáře konkrétní přínos a zároveň úzce propojuje teorii a praxi. Obzvláště zajímavá je také práce v interdisciplinárním týmu, protože se v něm setkávají různé technické a aplikační pohledy. Zejména při společných workshopech nebo testech v realistickém prostředí se objevují výzvy, které v simulacích nebo teoretických úvahách často nejsou vidět.
Fotografie
© Disaster Competence Network Austria · © Lakeside Labs GmbH
Pokračovat ve čtení

Vyčkávací munice Virtus od firmy Stark: 45. tanková brigáda „Litauen“ ji testuje na „Freedom Shield 2026“

Dronové stanice pro námořní sledování: Rift zahajuje testy u francouzského pobřeží

Námořní drony pro Baltské moře: Švédsko kupuje od Saildrone sledování jako službu

Námořní drony bez akustické stopy: Eviden představil navigační senzor SMX
